En la Clase 3 del curso de Robótica con LEGO Education SPIKE Prime de IngNovaR, la actividad Superlimpieza introduce una pregunta esencial de ingeniería: ¿Cómo demostramos que un diseño funciona mejor para una tarea?
La experiencia conecta la construcción y la programación con pruebas comparables. Los estudiantes utilizan dos agarradores, observan su respuesta con objetos distintos y justifican una recomendación a partir de resultados.
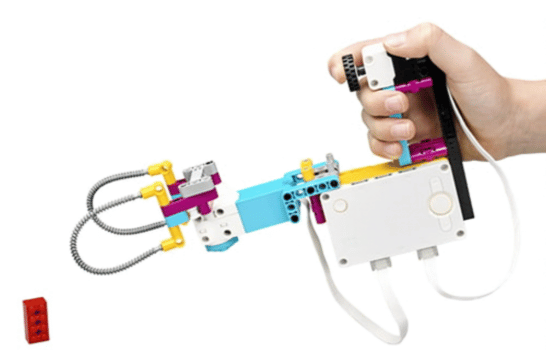
¿En qué consiste Superlimpieza con SPIKE Prime?
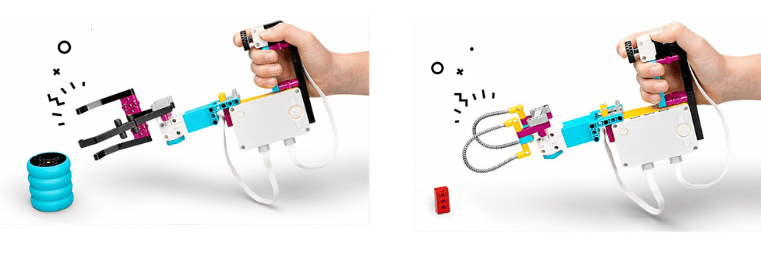
Superlimpieza pertenece a la unidad Escuadrón de los inventos. Su propósito es comparar la eficacia de dos diseños de agarrador mediante criterios específicos. Sujetar un objeto constituye el inicio de la prueba: también interesa observar si el agarre es estable y cómo cambia con el tamaño o el peso.
Esta actividad da continuidad a Carrera de saltadores. Después de construir y mejorar un prototipo en la Clase 2, el curso avanza hacia la evaluación de soluciones con condiciones de prueba y evidencias.
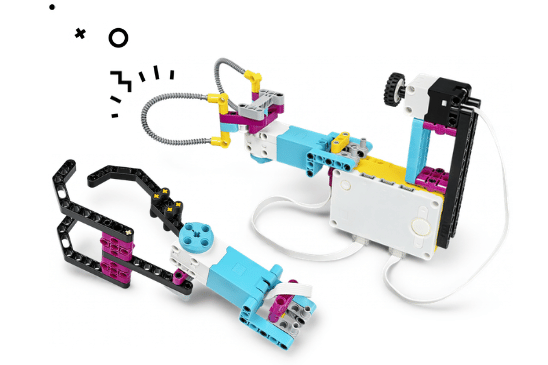
Del sensor de fuerza al movimiento del agarrador
IMPORTANTE — TERMINOLOGÍA DE SPIKE. Trabajamos con LEGO Education SPIKE 3.6.1 en Español (México). Los nombres pueden variar entre versiones y regiones; usamos los del laboratorio y aclaramos su equivalente técnico cuando es necesario.
El sistema permite reconocer la secuencia Entrada → Procesamiento → Salida. El sensor de fuerza detecta una interacción física; el Hub ejecuta las instrucciones; el motor produce el movimiento del mecanismo.
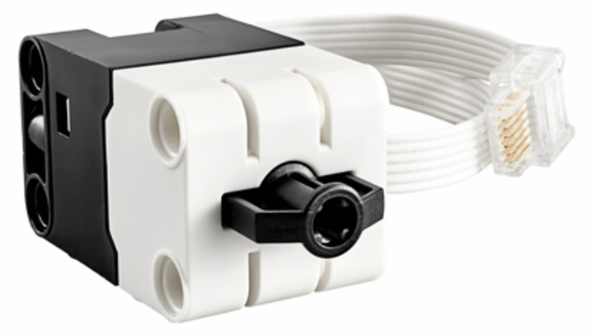
Al relacionar lo que ocurre en el programa con la respuesta del modelo, los estudiantes pueden explicar por qué se mueve el agarrador. La programación se interpreta a partir de un resultado observable.
Aprender a comparar con criterios
Un criterio es una característica que ayuda a valorar el desempeño. En Superlimpieza se consideran la capacidad de sujetar, la estabilidad del agarre y la adaptación a objetos de distintos tamaños y pesos.
Para comparar los diseños se utilizan los mismos objetos y un procedimiento equivalente. Si se investiga el efecto del tamaño, se procura mantener un peso parecido; si se investiga el peso, se buscan tamaños semejantes. Este cuidado ayuda a interpretar los resultados sin atribuir cada cambio a una causa equivocada.
Datos que ayudan a tomar decisiones
Registrar aciertos, dificultades y observaciones convierte una prueba en información útil. Una conclusión basada en evidencia explica qué ocurrió, bajo qué condiciones y por qué esos resultados apoyan la elección de un diseño.
No existe necesariamente un agarrador mejor para todos los objetos. Una solución puede adaptarse a una tarea y tener dificultades en otra. Reconocer estos límites es parte del aprendizaje de ingeniería.
Competencias que se trabajan
- Pensamiento computacional: Relacionar una entrada del sensor con la ejecución del programa y la respuesta del motor.
- Experimentación: Definir criterios y mantener condiciones comparables.
- Análisis de datos: Registrar resultados, identificar patrones y comparar soluciones.
- Diseño e ingeniería: Proponer una modificación y volver a comprobar su efecto.
- Comunicación: Explicar las decisiones del equipo con evidencia.
Robótica educativa con enfoque STEAM
La ciencia ayuda a observar la fuerza y el contacto; la tecnología integra sensor, Hub, motor y aplicación; la ingeniería orienta las pruebas y mejoras. El diseño creativo aporta alternativas de construcción, y las matemáticas permiten contar pruebas exitosas y comparar resultados.
El recorrido de la clase es observar, construir, programar, probar, registrar, comparar y mejorar. Cada paso aporta información para el siguiente.
Continúa el curso de Robótica en IngNovaR
La guía completa, las actividades y el material de trabajo están disponibles para estudiantes autorizados dentro de Aula IngNovaR.
Fuente principal: Material didáctico Clase 3 · Superlimpieza, IngNovaR. Actividad e imágenes de referencia: LEGO Education · Superlimpieza. LEGO®, LEGO Education y SPIKE™ son marcas de sus respectivos titulares.
Material complementario de programación
La guía de programación con LEGO SPIKE Prime acompaña las distintas clases del curso y ayuda a comprender, modificar y corregir programas.
Conocer la guía de programación
Las prácticas completas se consultan dentro de Aula IngNovaR.
Pingback: Robótica con LEGO Education SPIKE Prime: Clase 2 – Conoce el kit, construye y crea prototipos – INGNOVAR
Pingback: LEGO SPIKE Prime: Clase 4 – Campo de entrenamiento ¡A conducir! – INGNOVAR