En la Clase 4 del curso de Robótica con LEGO Education SPIKE Prime de IngNovaR comenzamos a trabajar de forma más precisa con el movimiento de una Base motriz. La actividad corresponde a Campo de entrenamiento 1: ¡A conducir!, de la unidad oficial Listo para competir.
El reto es construir una Base motriz de práctica, comprender cómo se coordinan sus motores y programarla para avanzar, girar y completar una trayectoria cuadrada. La meta no es copiar bloques: es aprender a leer un programa, predecir lo que ocurrirá, probarlo y mejorarlo.
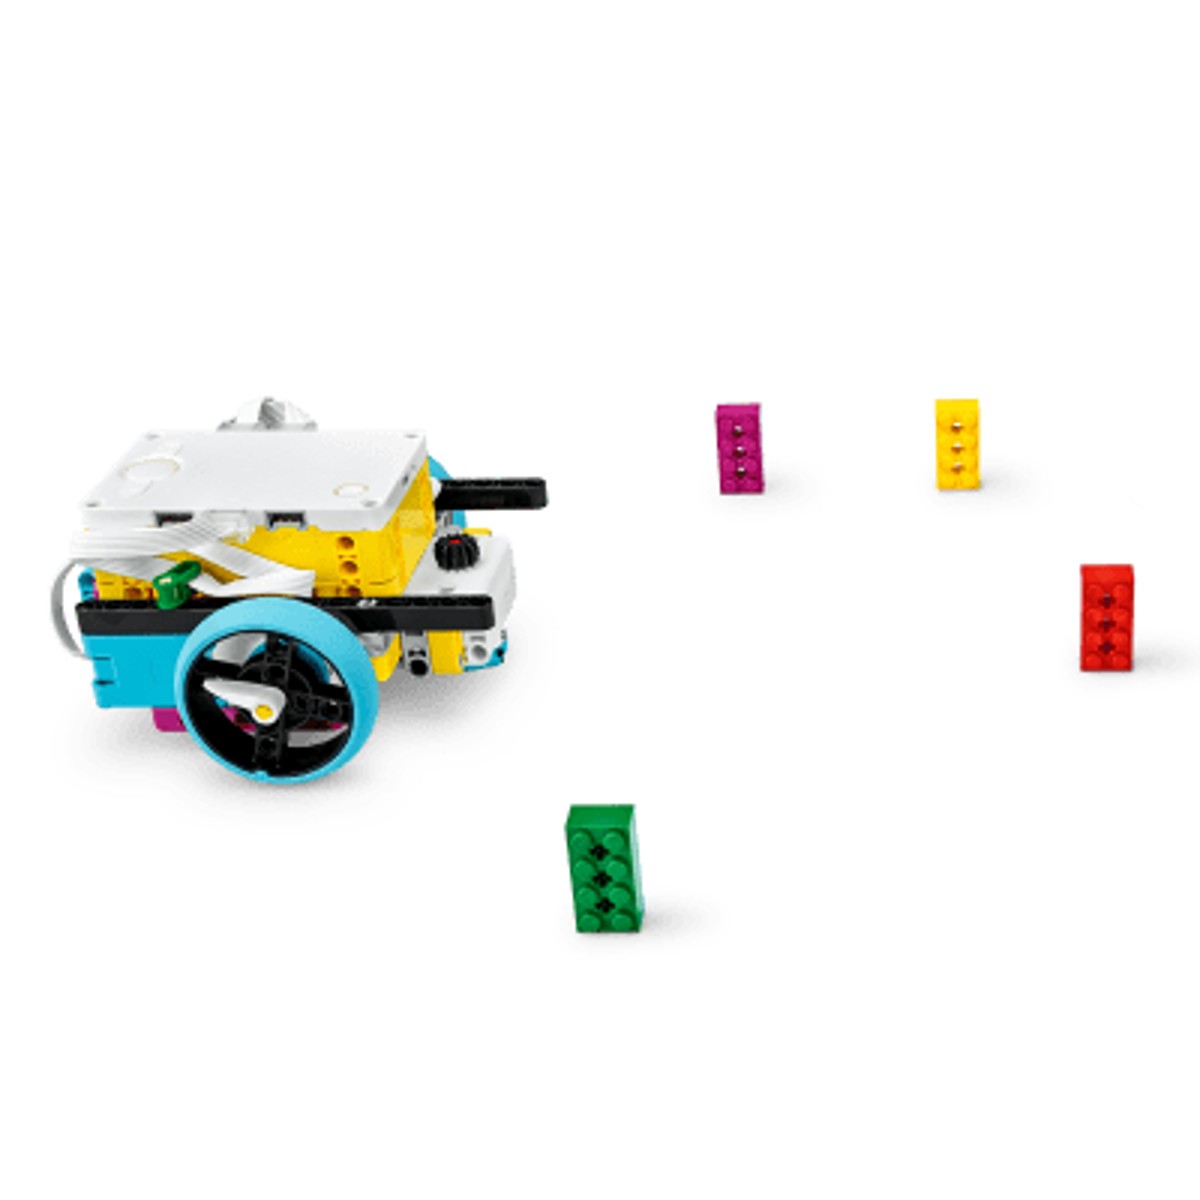
¿Qué aprenderás en esta clase?
- Construir una Base motriz de práctica.
- Reconocer movimiento en línea recta, giro sobre un punto y movimiento curvo.
- Identificar bloques de la categoría Movimiento en SPIKE Prime.
- Comprender parámetros como velocidad, dirección, segundos, grados y rotaciones.
- Predecir el comportamiento del robot antes de ejecutar un programa.
- Modificar un parámetro, probar y explicar el resultado.
- Planificar con pseudocódigo un recorrido cuadrado.
Construcción de la Base motriz
La Base motriz utilizada en esta clase emplea dos motores y no incorpora sensores en la primera parte de la actividad. Esto permite concentrarse en un objetivo fundamental: controlar el movimiento del robot.
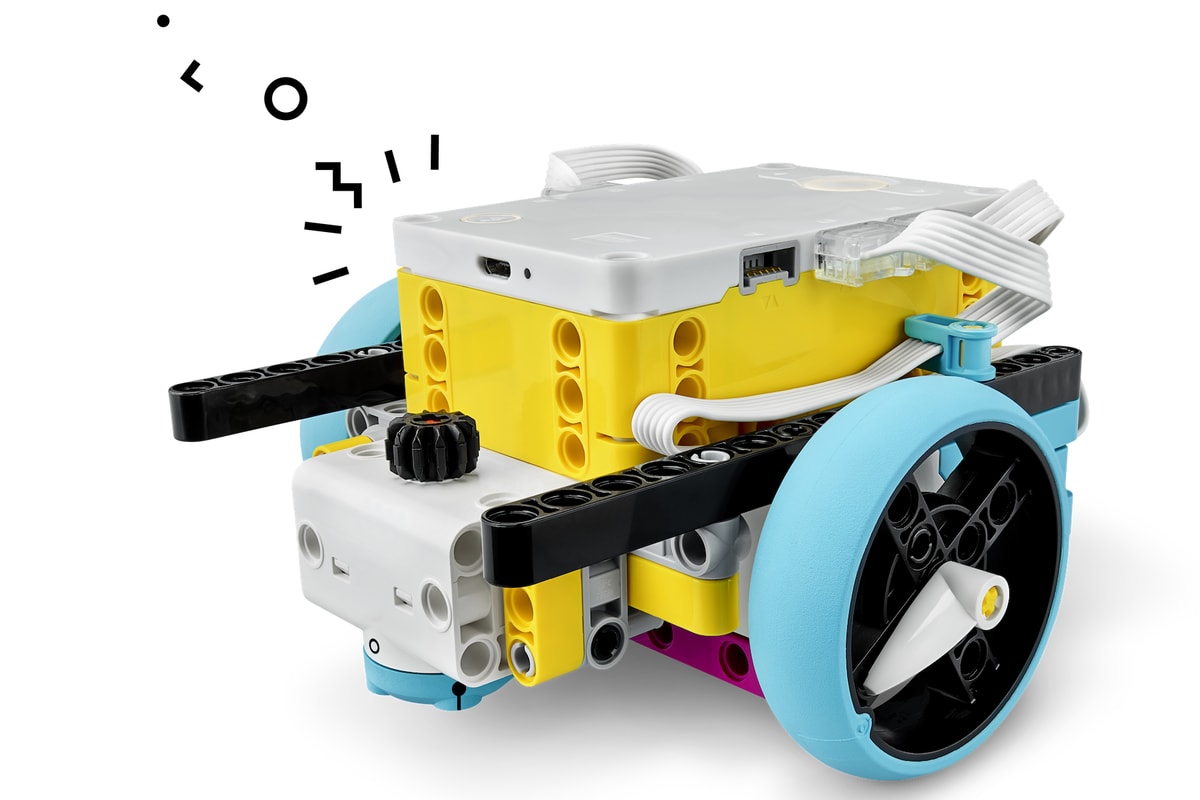
- Las ruedas giran libremente.
- Los motores están firmes.
- Los cables no rozan las ruedas.
- El Hub está encendido y conectado.
- La base está sobre una superficie plana.
Cómo leer una pila de programación
IMPORTANTE — TERMINOLOGÍA DE SPIKE. Trabajamos con LEGO Education SPIKE 3.6.1 en Español (México). Los nombres pueden variar entre versiones y regiones; usamos los del laboratorio y aclaramos su equivalente técnico cuando es necesario.
Una de las habilidades principales de esta clase consiste en interpretar cada bloque antes de ejecutarlo. Para ello utilizamos cuatro preguntas sencillas:
- Categoría: ¿dónde se encuentra el bloque dentro de SPIKE?
- Acción: ¿qué orden recibirá el robot?
- Parámetro: ¿qué valor puedo modificar?
- Resultado: ¿qué hace realmente el robot?
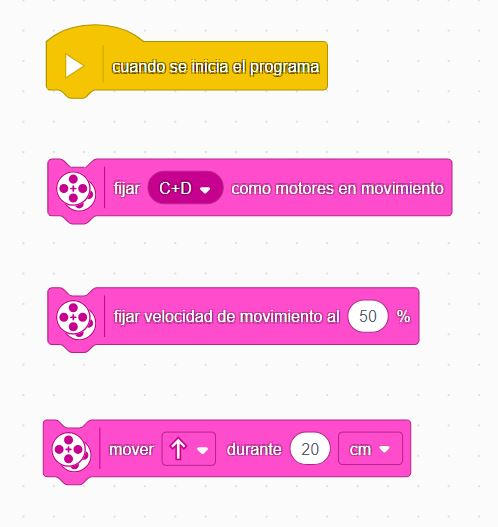
La pila base configura los motores C + D como pareja de movimiento, establece una velocidad y ordena avanzar una distancia determinada. Al cambiar un parámetro cambia también el comportamiento físico del robot.
En la captura, busca «fijar C+D como motores en movimiento» y «fijar velocidad de movimiento al 50 %».
Parámetros importantes en SPIKE Prime
Velocidad
Controla qué tan rápido se mueven los motores. Una velocidad mayor no siempre significa mayor precisión.
Segundos
El robot mantiene el movimiento durante un tiempo determinado. La distancia final puede variar según la superficie, la batería o la carga.
Grados
Indican cuánto gira el motor. 360° equivalen a una vuelta completa.
Rotaciones
Indican vueltas completas del motor. Por ejemplo, 1 rotación equivale a 360° y 2 rotaciones equivalen a 720°.
IMPORTANTE — NO CONFUNDAS DOS TIPOS DE ÁNGULO
360° del motor = una vuelta completa del eje. Esto no significa que el robot gire 360° sobre el piso. Para conocer el giro del robot utilizamos la orientación del Hub.
Grados del motor ≠ ángulo de orientación del robot. Un bloque de movimiento configurado en 90° no garantiza un giro físico de 90°.
Dirección
Permite conducir en línea recta, realizar un giro o generar una trayectoria curva.
La metodología: observar, predecir y mejorar
OBSERVA → PREDICE → EJECUTA → OBSERVA → MODIFICA → PRUEBA → EXPLICA
El estudiante cambia los valores de uno en uno para comprender qué efecto produce cada parámetro. Puede comparar, por ejemplo, velocidades de 30 %, 50 % y 70 %, o modificar una distancia de 20 cm a 40 cm.
Tres movimientos fundamentales
1. Movimiento en línea recta
Los dos motores trabajan coordinadamente para desplazar la Base motriz.
2. Giro sobre un punto
El robot cambia su orientación mediante el movimiento controlado de sus ruedas.
3. Movimiento curvo
La trayectoria cambia cuando los motores no actúan de la misma manera. Comparar este movimiento con el avance recto ayuda a comprender el papel de la dirección.
Pseudocódigo: pensar antes de programar
Antes de construir la solución con bloques, el recorrido puede describirse con palabras:
- Avanzar una distancia.
- Girar aproximadamente 90°.
- Avanzar una distancia.
- Girar aproximadamente 90°.
- Repetir hasta completar cuatro lados.
- Detenerse.
Esta forma de planificar permite reconocer patrones. En un cuadrado se repite varias veces la secuencia AVANZAR → GIRAR, lo que abre la puerta a organizar programas de manera cada vez más eficiente.
Reto de la Clase 4: recorrer un cuadrado
La Base motriz debe recorrer cuatro lados, realizar cuatro giros, regresar cerca del punto inicial y terminar con una orientación semejante a la inicial.
No se espera una solución perfecta en el primer intento. El proceso de ingeniería consiste en probar y ajustar:
PROGRAMAR → PROBAR → MEDIR → AJUSTAR → VOLVER A PROBAR
¿Por qué el robot puede no girar exactamente 90°?
En un robot real intervienen factores como la fricción, la superficie, el diámetro y la separación de las ruedas, la velocidad y pequeñas diferencias de construcción. Por eso, una instrucción programada puede necesitar ajustes después de observar el resultado físico.
Una alternativa más precisa: el Girosensor
Girosensor → Orientación → Guiñada. Los sensores internos del Hub informan de su orientación. En SPIKE 3.6.1 se consulta mediante bloques relacionados con Orientación; la guiñada describe el giro hacia la izquierda o la derecha. Desde una referencia inicial de 0°, un cambio de unos 90° representa un cuarto de vuelta y de unos 180°, media vuelta.
La actividad también introduce el Girosensor como una forma de controlar mejor los giros. Al comparar una solución basada únicamente en valores programados con otra que utiliza información del sensor, el estudiante puede descubrir cómo los sensores ayudan al robot a responder con mayor consistencia.
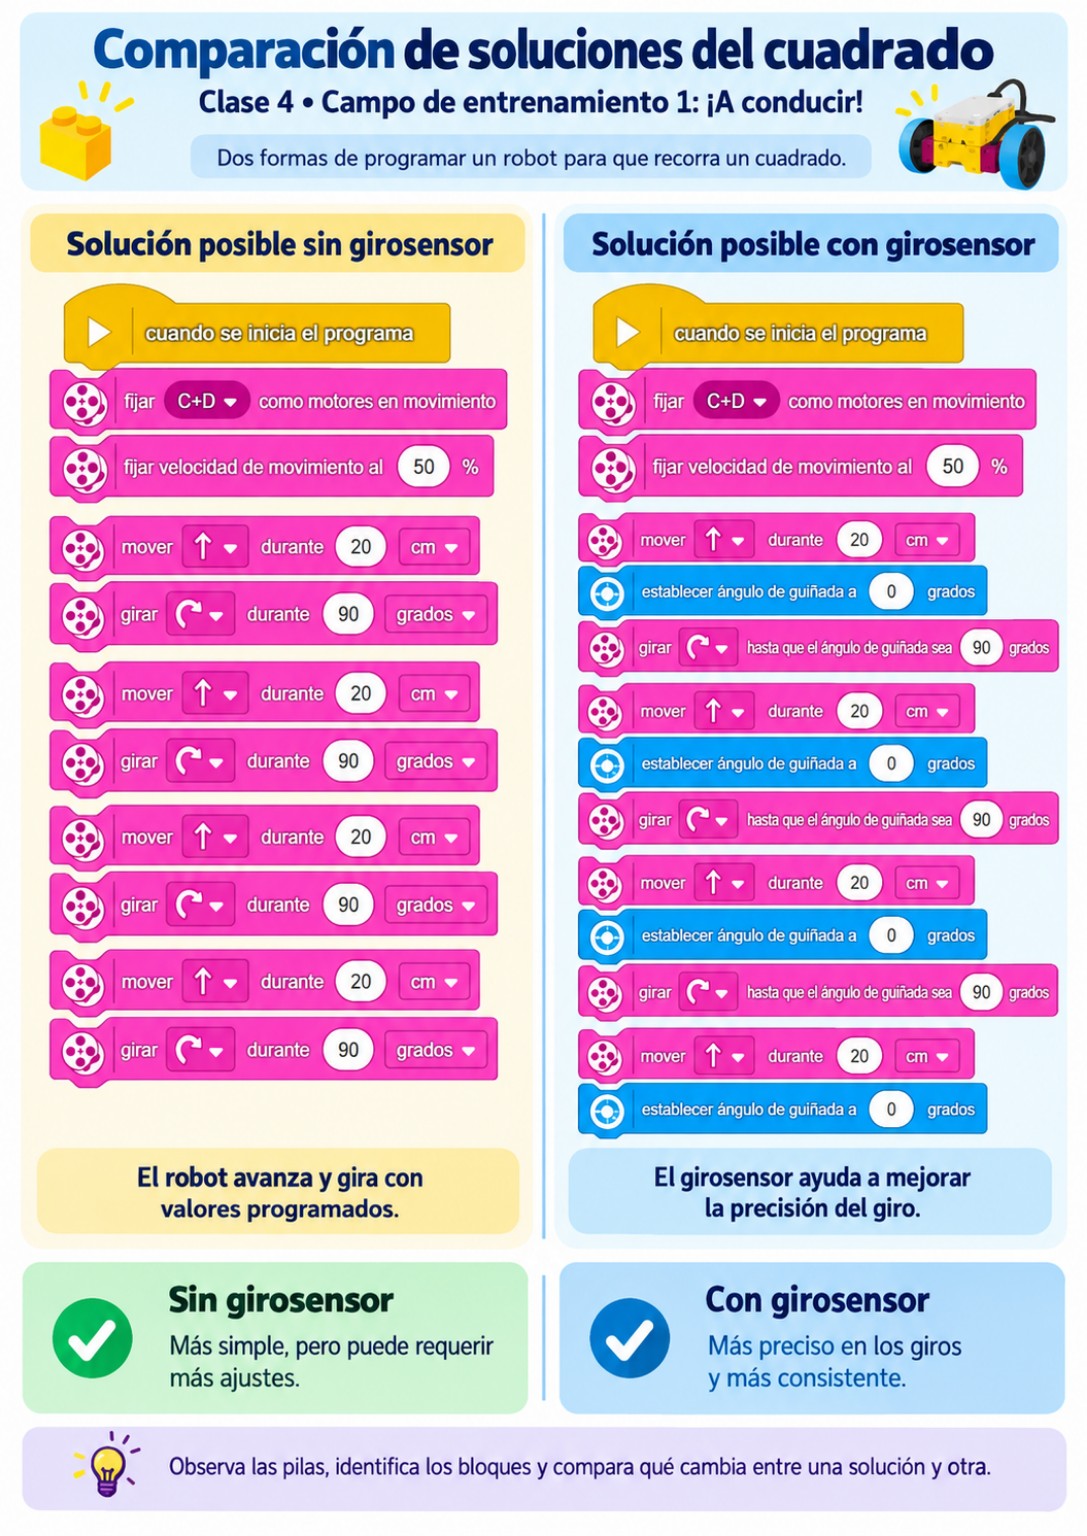
En esta etapa no es necesario dominar el Girosensor. Lo importante es comprender que un sensor proporciona información que el programa puede utilizar para mejorar el comportamiento del robot.
Reto IngNovaR
Después de completar el cuadrado, el estudiante puede ampliar el desafío programando un rectángulo, una trayectoria en forma de L, un recorrido entre obstáculos o una figura propia.
La condición es poder explicar:
- Qué bloques utilizó.
- En qué categoría se encuentran.
- Qué parámetros modificó.
- Por qué eligió esos valores.
Competencias que se desarrollan
- Pensamiento computacional: interpretar secuencias y parámetros.
- Programación: relacionar bloques con movimientos reales.
- Resolución de problemas: probar, medir y corregir.
- Diseño e ingeniería: mejorar una solución a partir de evidencias.
- Comunicación: explicar por qué un programa funciona.
Continúa aprendiendo Robótica con IngNovaR
Esta clase forma parte del curso Robótica con LEGO Education SPIKE Prime. En Aula IngNovaR los estudiantes encontrarán la práctica completa, las instrucciones de trabajo y el material académico correspondiente.
Fuente principal: Material didáctico Clase 4 · Campo de entrenamiento 1: ¡A conducir!, IngNovaR. Actividad oficial de referencia: LEGO Education · Campo de entrenamiento 1: ¡A conducir!. LEGO®, LEGO Education y SPIKE™ son marcas de sus respectivos titulares.
Material complementario de programación
La guía de programación con LEGO SPIKE Prime acompaña las distintas clases del curso y ayuda a comprender, modificar y corregir programas.
Conocer la guía de programación
Las prácticas completas se consultan dentro de Aula IngNovaR.
Pingback: LEGO SPIKE Prime: Clase 5 – Jugando con objetos y Sensor de distancia – INGNOVAR