En la Clase 5 del curso de Robótica con LEGO Education SPIKE Prime de IngNovaR damos un paso decisivo: pasamos de controlar únicamente el movimiento de la Base motriz a utilizar un Sensor de distancia para percibir el entorno y reaccionar de forma más autónoma.
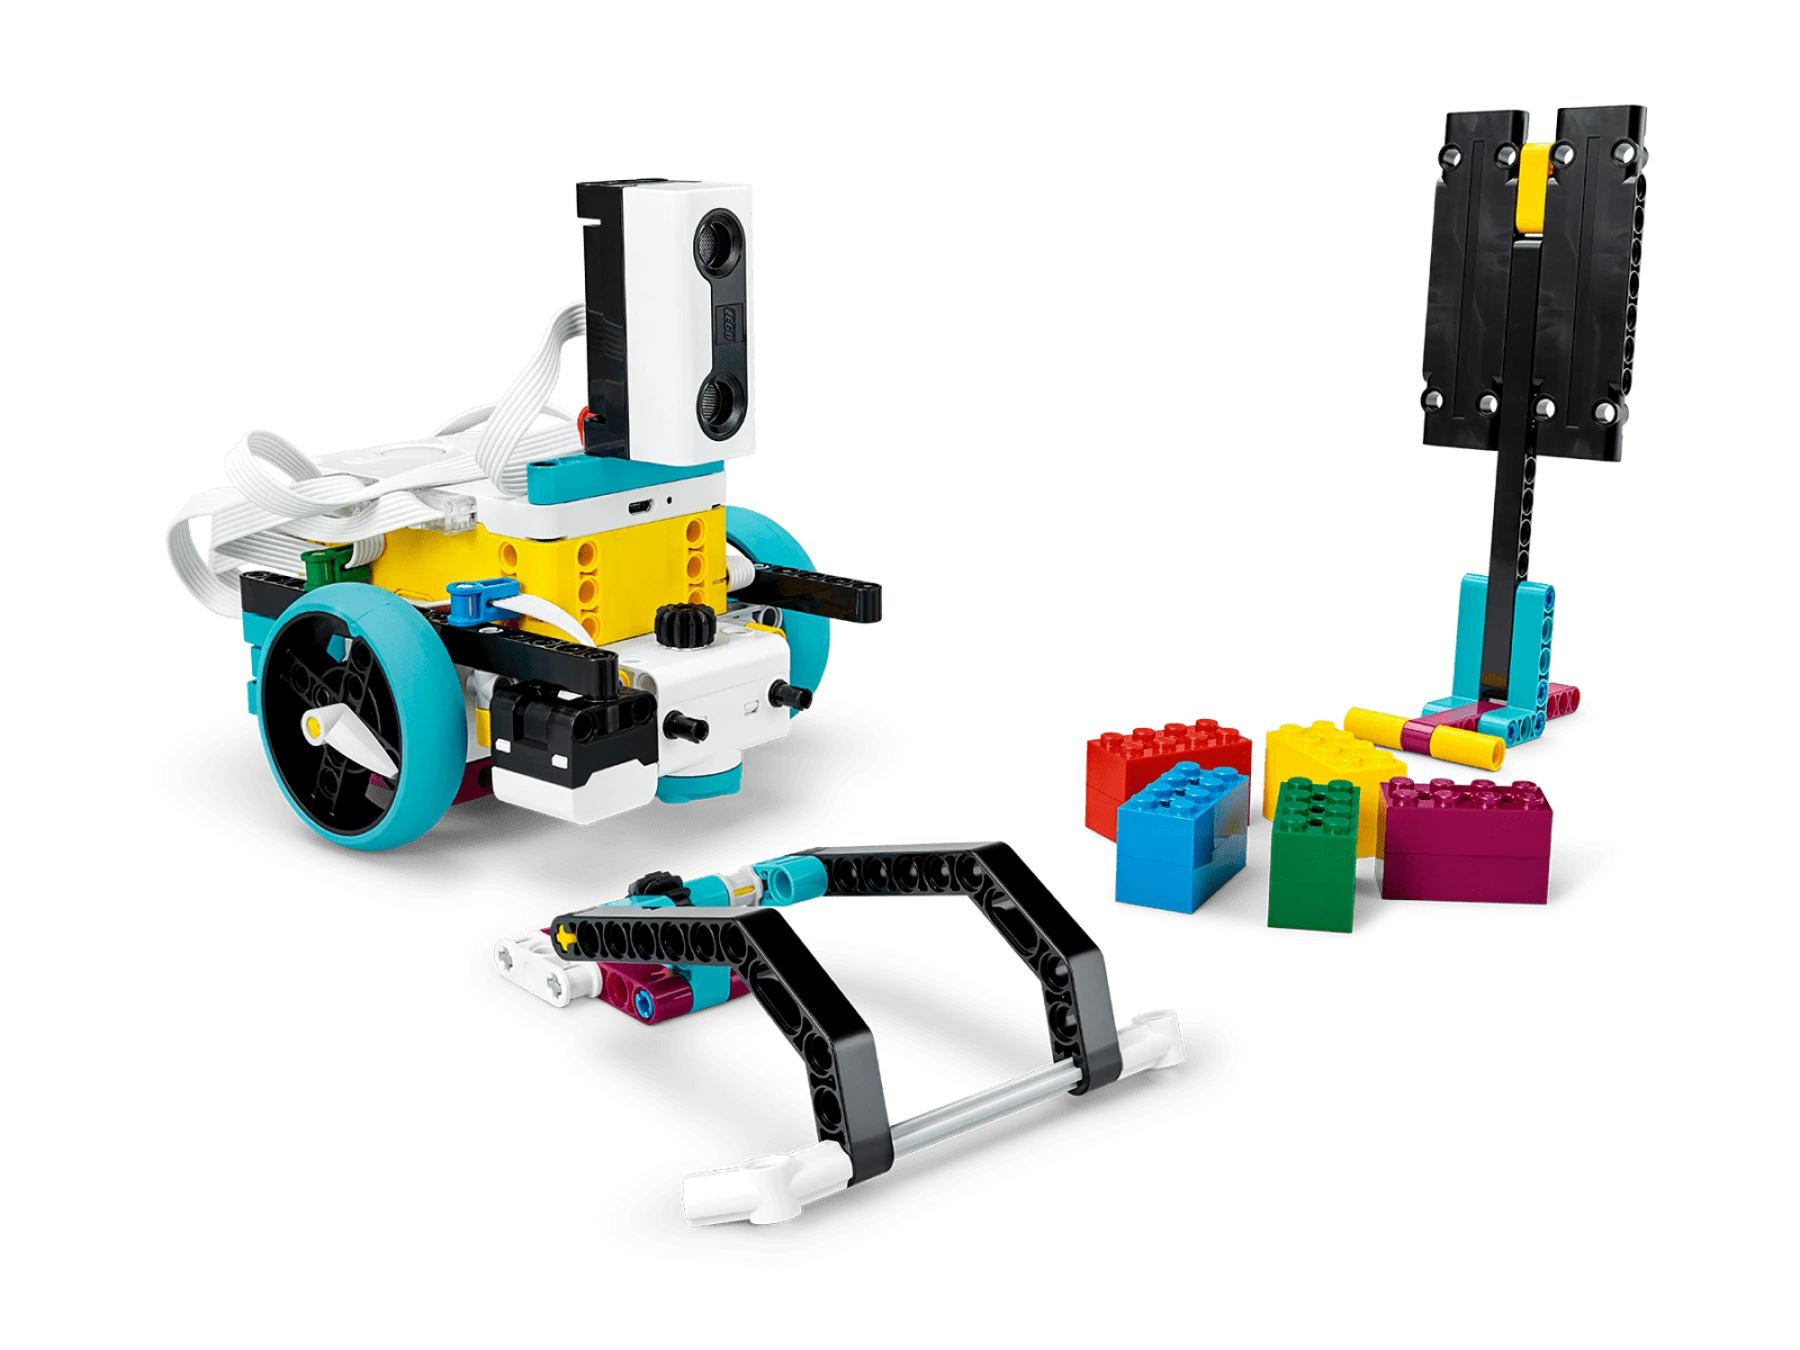
La actividad, basada en Campo de entrenamiento 2: Jugando con objetos, combina movimiento, detección y accionamiento de un brazo. El reto consiste en detectar un objeto, detenerse, bajar el brazo, recoger un cubo y devolverlo.
Clase 4: MOVIMIENTO CONTROLADO → Clase 5: MOVIMIENTO + SENSOR → ROBOT AUTÓNOMO
¿Qué aprenderás?
- Identificar la Base motriz, el brazo, el marcador y el cubo.
- Reconocer el Sensor de distancia y comprender qué información aporta al programa.
- Comprobar los puertos de motores y sensor antes de ejecutar.
- Comparar una solución que se detiene por distancia programada con otra que se detiene al detectar un objeto.
- Interpretar el bloque “esperar hasta que” junto con la condición del Sensor de distancia.
- Programar una secuencia para detectar, detenerse, bajar el brazo, recoger el cubo y retroceder.
- Modificar parámetros, probar y explicar por qué cambia el comportamiento del robot.
Construcción: Base motriz, brazo y Sensor de distancia
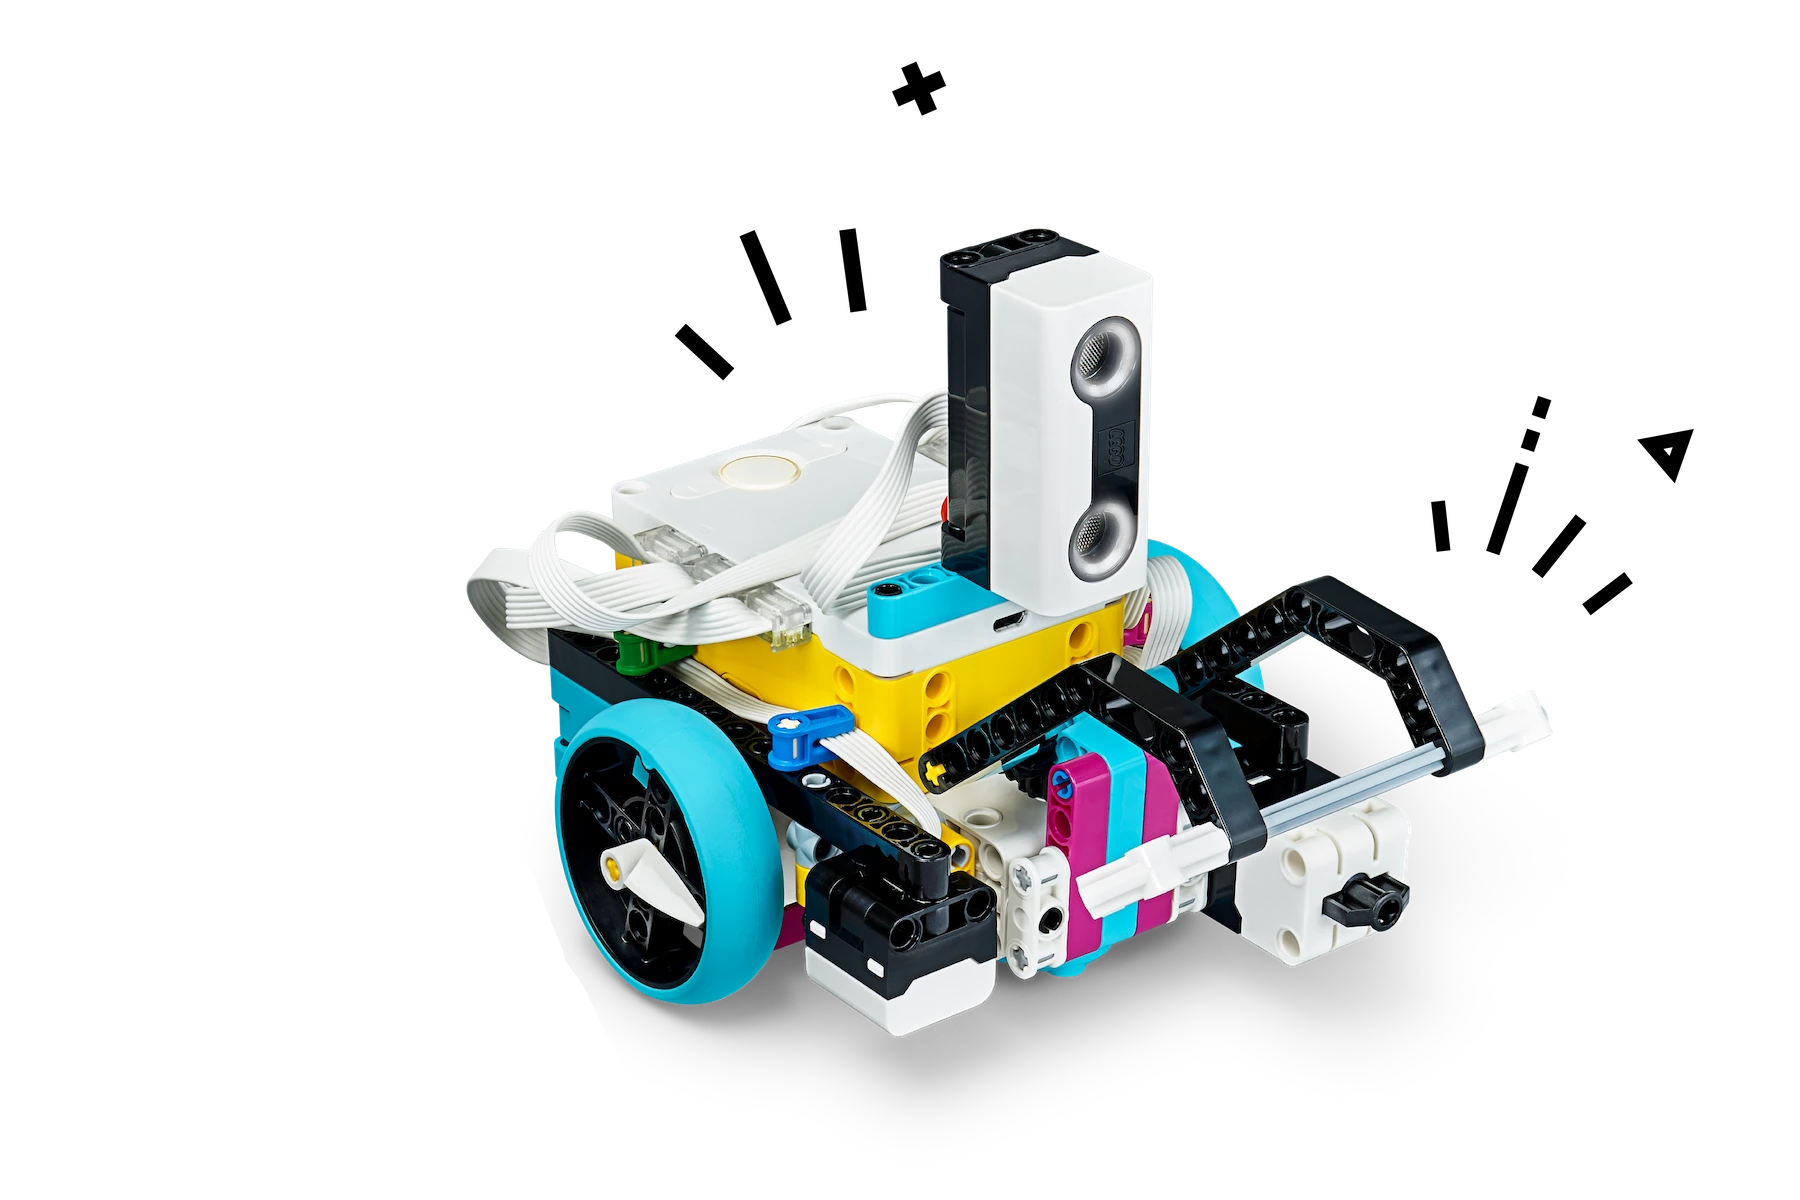
La Clase 5 reutiliza la Base motriz trabajada anteriormente y añade el brazo y el Sensor de distancia. Antes de programar conviene revisar que las ruedas giren libremente, que el brazo no bloquee al sensor y que los cables no rocen las ruedas.
| Puerto | Componente | Función |
|---|---|---|
| C | Motor de movimiento | Impulsa una rueda de la Base motriz. |
| D | Motor de movimiento | Impulsa la otra rueda de la Base motriz. |
| E | Motor del brazo | Sube y baja el mecanismo para recoger el cubo. |
| F | Sensor de distancia | Mide la proximidad del marcador u objeto. |
¿Cómo hace el robot para “ver” el objeto?
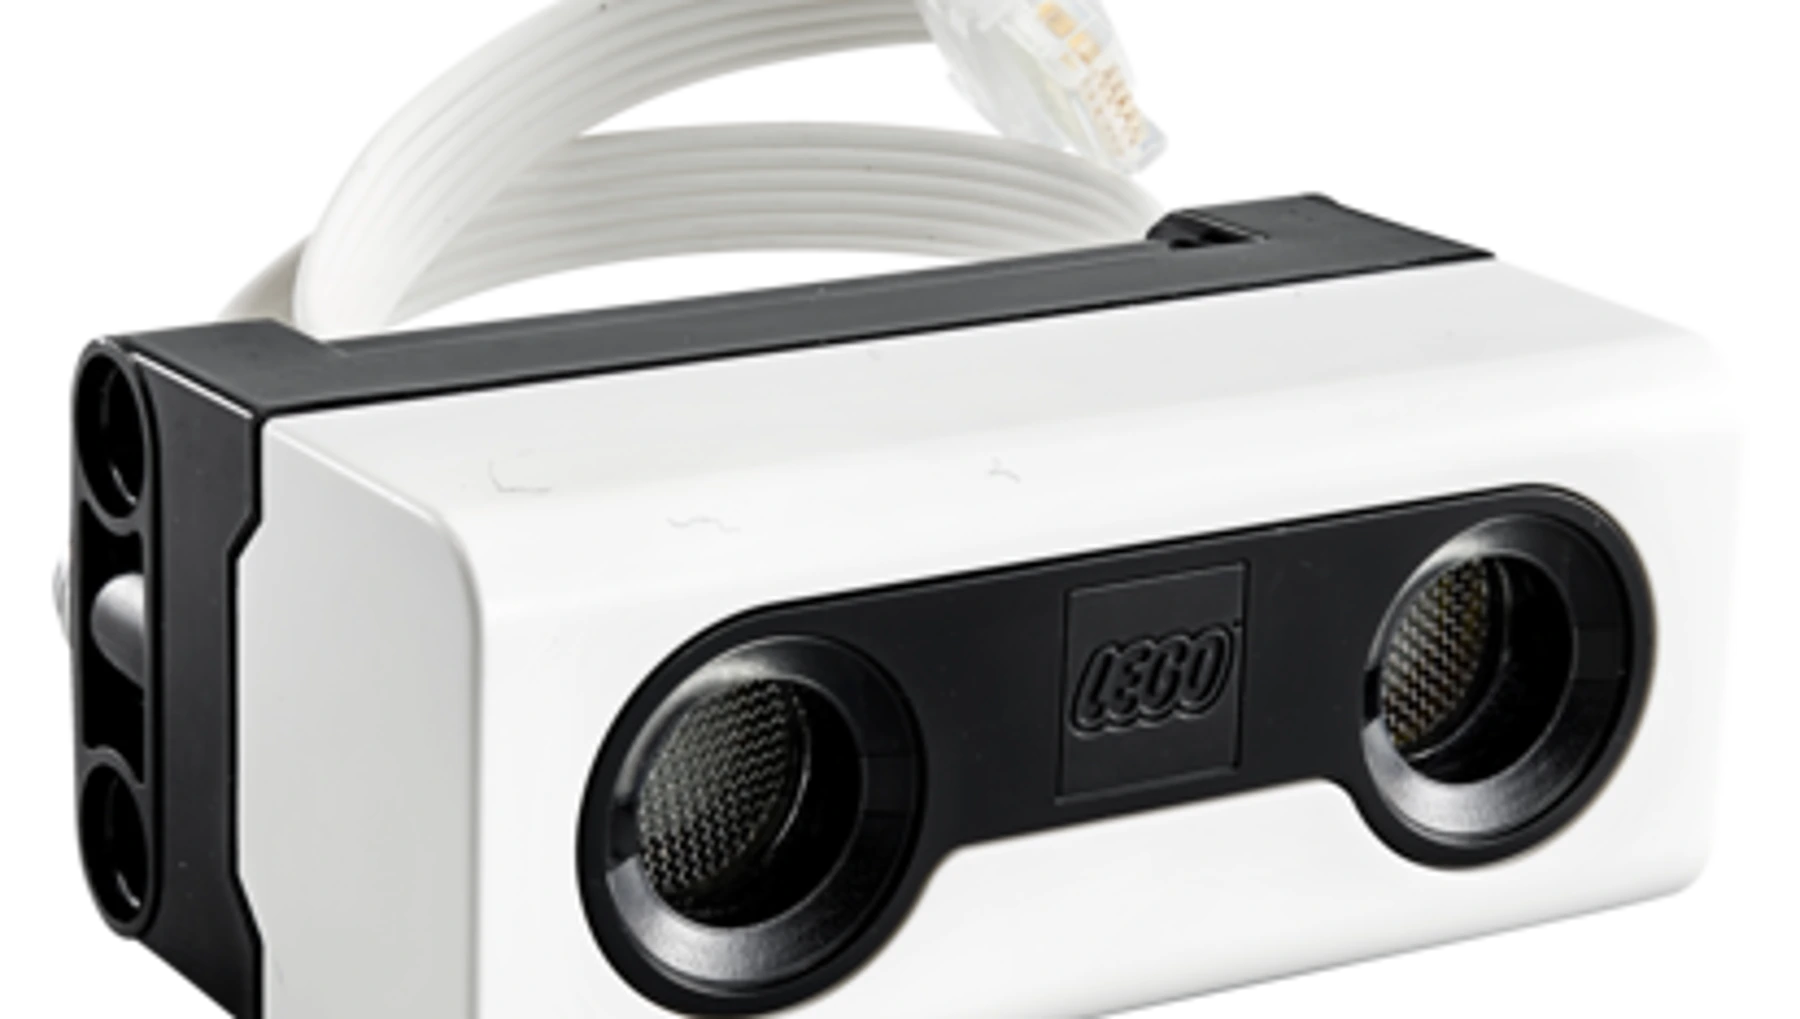
El Sensor de distancia funciona como la entrada del sistema. Detecta si el marcador está suficientemente cerca; después el Hub evalúa la condición del programa y los motores ejecutan la acción correspondiente.
PERCIBIR → PROCESAR → ACTUAR
El umbral de distancia
Umbral o valor límite: es el valor que permite tomar una decisión, no necesariamente el nombre de un bloque. En «Sensor F está más próximo a 10 cm», 10 cm es el umbral.
Un umbral es un valor usado para tomar una decisión. En la solución de referencia, el robot espera hasta que el objeto está a menos de 10 cm. Si se cambia ese valor, también cambia el punto en que se detiene.
Detenerse con o sin sensor
IMPORTANTE — TERMINOLOGÍA DE SPIKE. Trabajamos con LEGO Education SPIKE 3.6.1 en Español (México). Los nombres pueden variar entre versiones y regiones; usamos los del laboratorio y aclaramos su equivalente técnico cuando es necesario.
La actividad compara dos estrategias. Una mueve el robot una distancia fija. La otra lo mantiene avanzando hasta que el Sensor de distancia detecta el marcador.
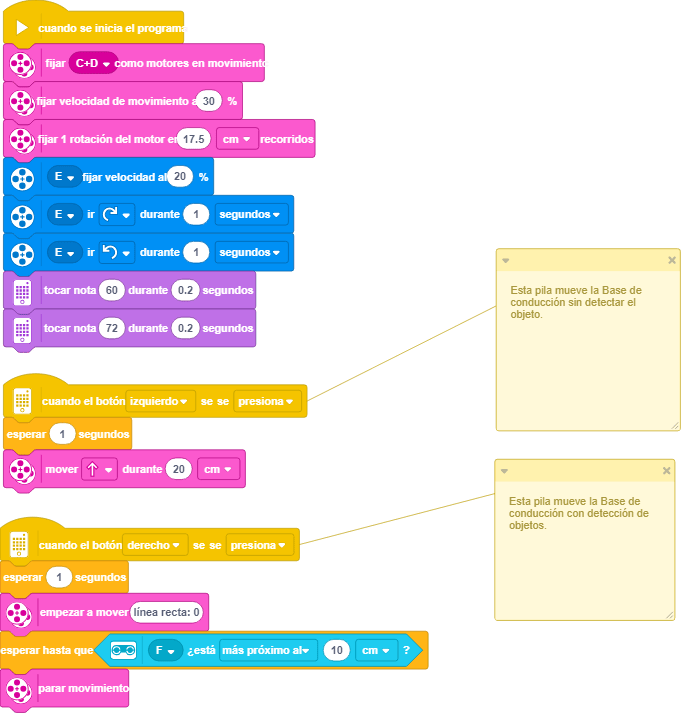
| Solución | ¿Cómo sabe cuándo detenerse? | Qué permite observar |
|---|---|---|
| Sin sensor | Se mueve una distancia fija. | Funciona mejor cuando la posición inicial es conocida y estable. |
| Con Sensor de distancia | Espera hasta detectar el marcador dentro del umbral. | Puede adaptarse mejor a pequeñas variaciones de posición porque toma una medida del entorno. |
La lógica del programa con sensor
- Iniciar la secuencia al presionar el botón indicado.
- Esperar un segundo.
- Usar «empezar a mover» en línea recta, como muestra la captura.
- Esperar hasta que el Sensor F detecte el marcador dentro del umbral.
- Parar el movimiento.
- Mover el motor E para bajar el brazo.
- Retroceder transportando el cubo.
Recoger y devolver el cubo
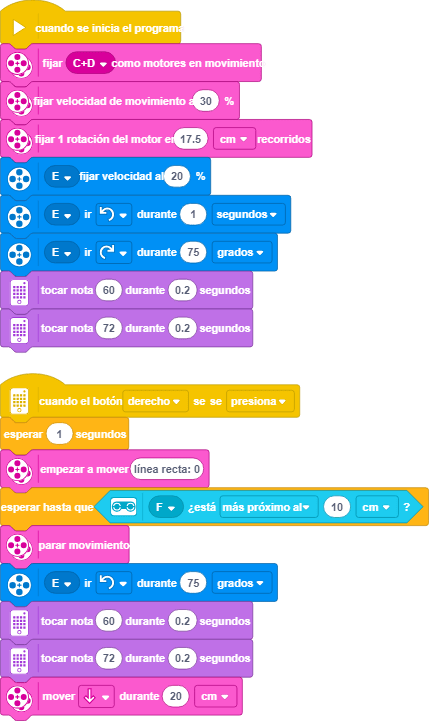
Después de detenerse frente al marcador, el motor E acciona el brazo. El robot recoge el cubo y retrocede aproximadamente 20 cm. Esta secuencia permite estudiar cómo una lectura de sensor puede desencadenar una acción física.
Reto de la clase: Carrera de relevos
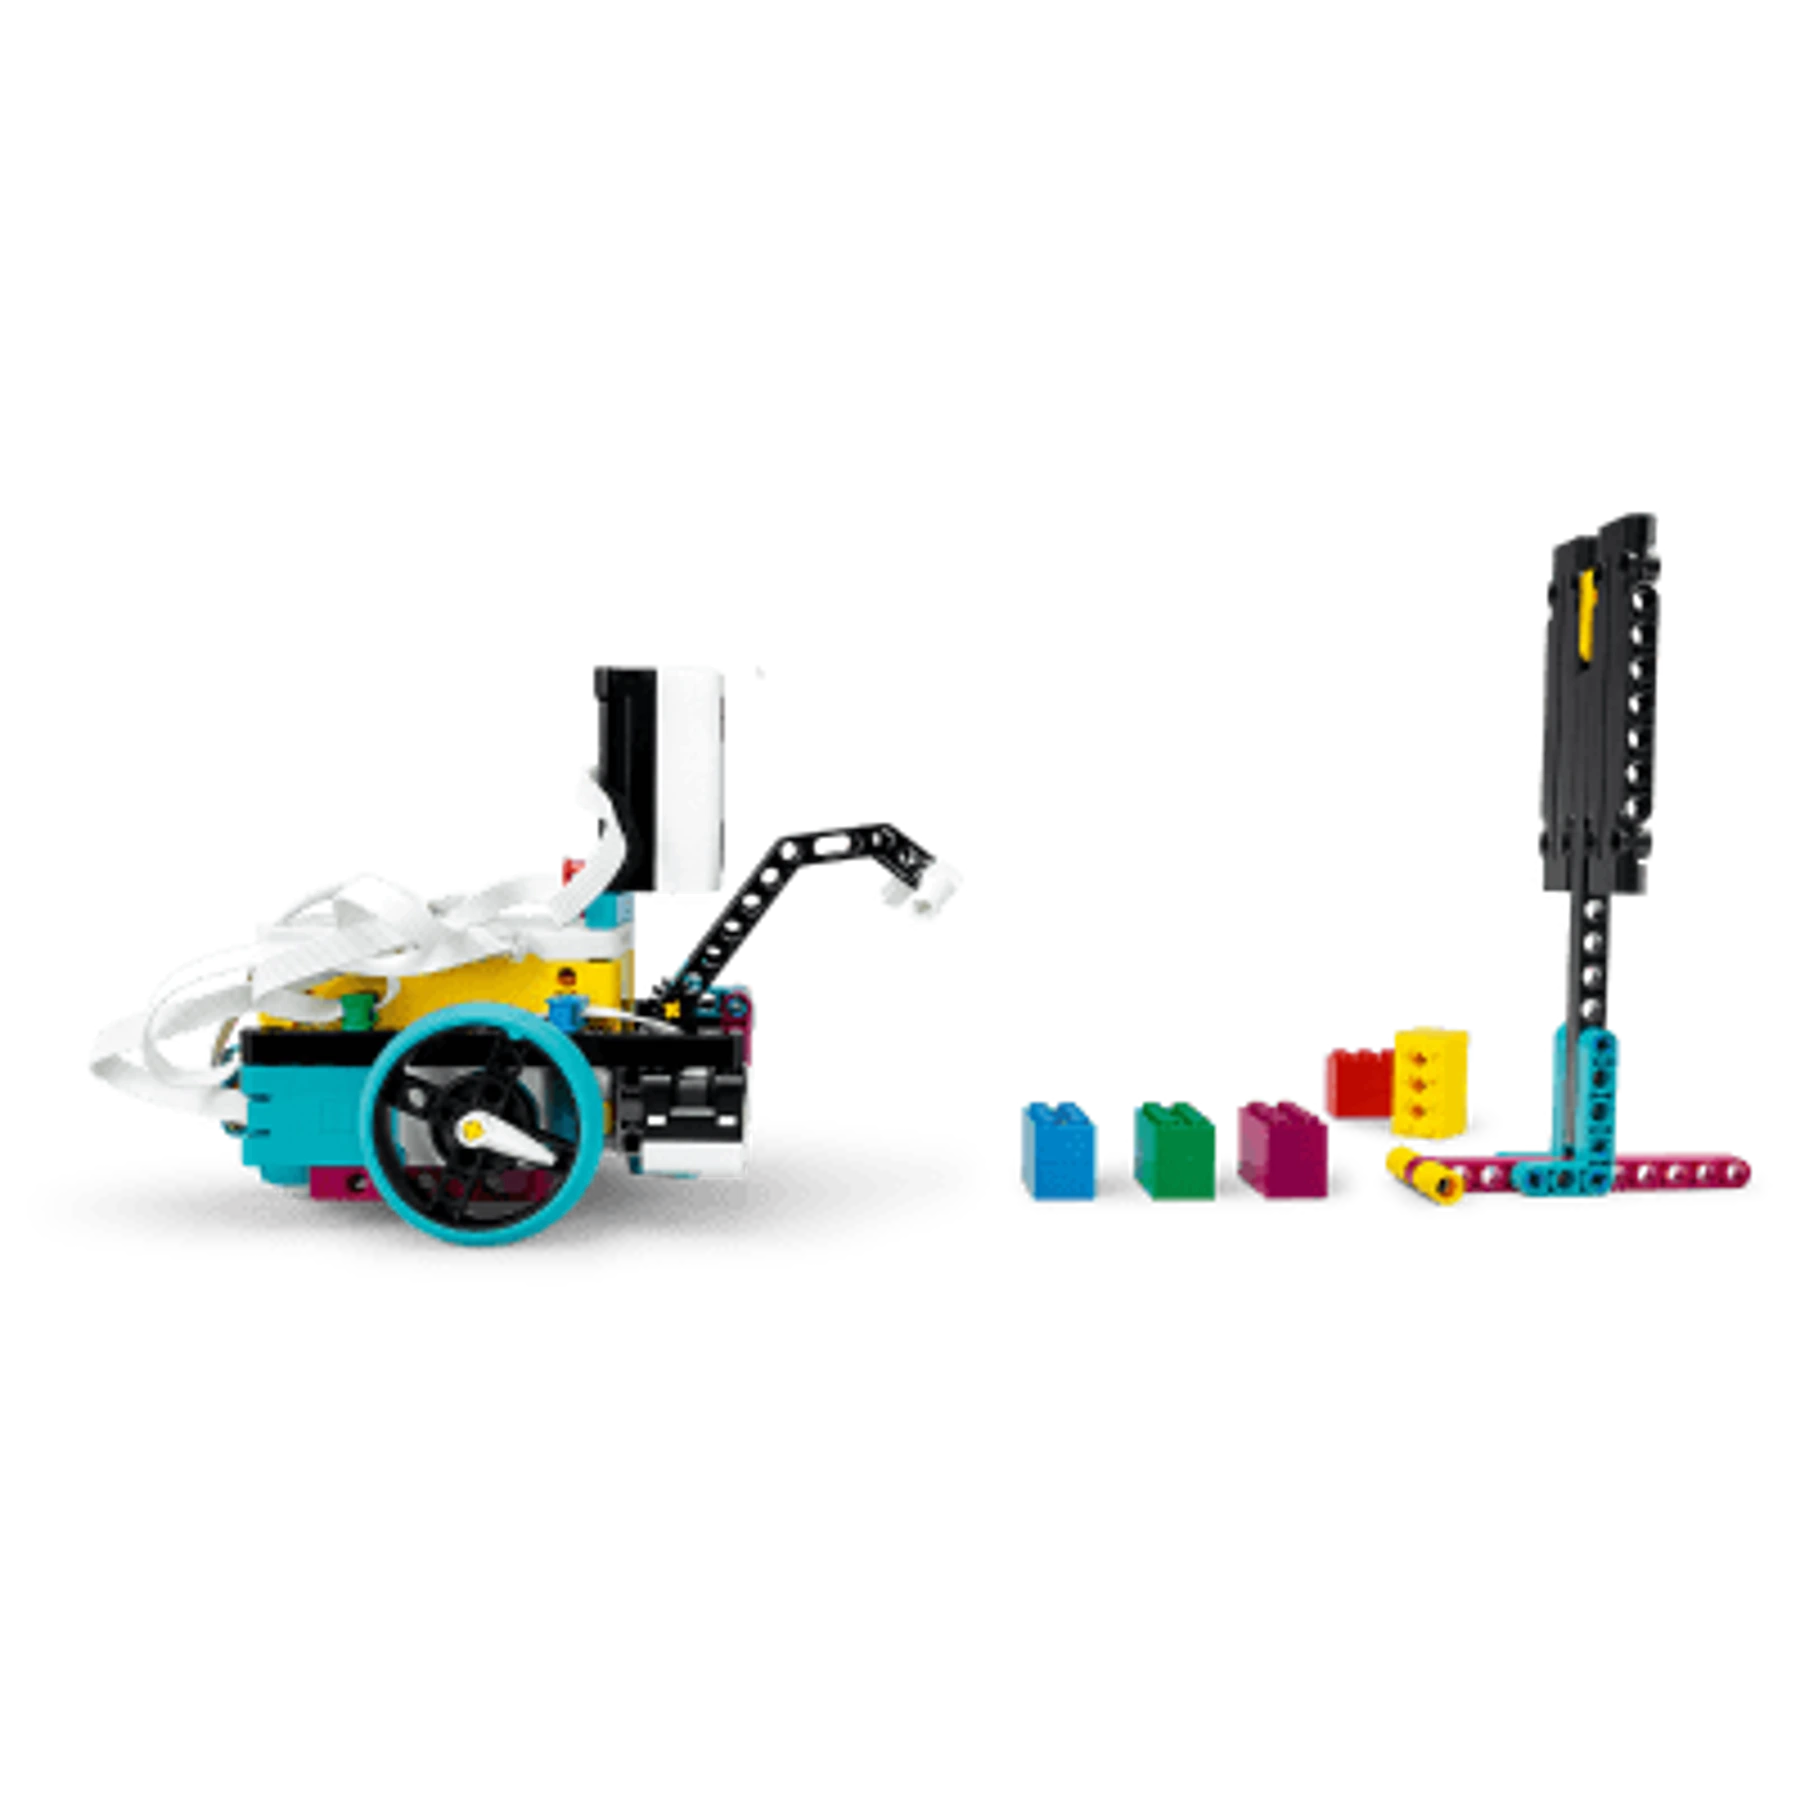
El objetivo no es solamente ir rápido. El robot debe detectar, recoger y devolver los testigos con precisión. Durante las pruebas conviene cambiar una sola variable a la vez: velocidad, umbral del sensor, recorrido del brazo, distancia de retroceso o posición inicial.
PROGRAMAR → PREDECIR → PROBAR → MEDIR → IDENTIFICAR EL ERROR → AJUSTAR UNA VARIABLE → VOLVER A PROBAR
¿Dónde está STEAM en esta clase?
| Área | Aplicación |
|---|---|
| Ciencia | Ultrasonido, distancia, movimiento y respuesta física. |
| Tecnología | Hub, Sensor de distancia, motores y aplicación SPIKE. |
| Ingeniería | Construir, probar, detectar fallos, modificar y optimizar. |
| Arte / Diseño | Organización funcional del brazo y solución del reto. |
| Matemáticas | Centímetros, comparación < / >, tiempo y análisis de resultados. |
Continúa aprendiendo en Aula IngNovaR
La versión completa para estudiantes incluye la secuencia de trabajo, tablas de pruebas, registro de intentos, preguntas de reflexión y recursos oficiales de construcción y programación.
Material complementario de programación
La guía de programación de IngNovaR ayuda a reconocer categorías, bloques y parámetros de LEGO Education SPIKE Prime y sirve como apoyo para esta y las siguientes clases.
Fuente principal: Material didáctico Clase 5 · Campo de entrenamiento 2: Jugando con objetos, IngNovaR. Actividad oficial de referencia: LEGO Education · Campo de entrenamiento 2: Jugando con objetos. Referencia visual de programación: Tecnología e Ingeniería. LEGO®, LEGO Education y SPIKE™ son marcas de sus respectivos titulares.