En la Clase 6 de LEGO SPIKE Prime: Reaccionando ante líneas, el Sensor de color permite que la Base motriz detecte una línea negra y corrija su trayectoria. Esta clase del curso de Robótica de IngNovaR conecta la construcción con la programación por bloques: primero detenerse ante una línea y después seguir su borde.
La actividad corresponde a Campo de entrenamiento 3: Reaccionando ante líneas, de la unidad «Listo para competir». Continúa el trabajo de la Clase 4, centrada en el movimiento, y de la Clase 5, donde usamos el Sensor de distancia para detectar objetos.
¿Qué aprenderás en la clase 6 de LEGO SPIKE Prime?
- Reconocer el montaje de la Base motriz con Sensor de color.
- Identificar los bloques de Eventos, Movimiento, Control y Sensores.
- Detener el robot cuando detecta negro.
- Combinar «por siempre» y «si / si no» para corregir el recorrido.
- Comparar la detección de color con la intensidad de luz reflejada.
- Probar una modificación y explicar su efecto.
Construcción de la Base motriz con Sensor de color
El sensor debe mirar hacia el piso y quedar cerca de la superficie. El Hub debe estar firme, las ruedas deben girar libremente y los cables deben quedar fuera de su recorrido. Prepara una línea negra gruesa sobre una superficie blanca o clara.
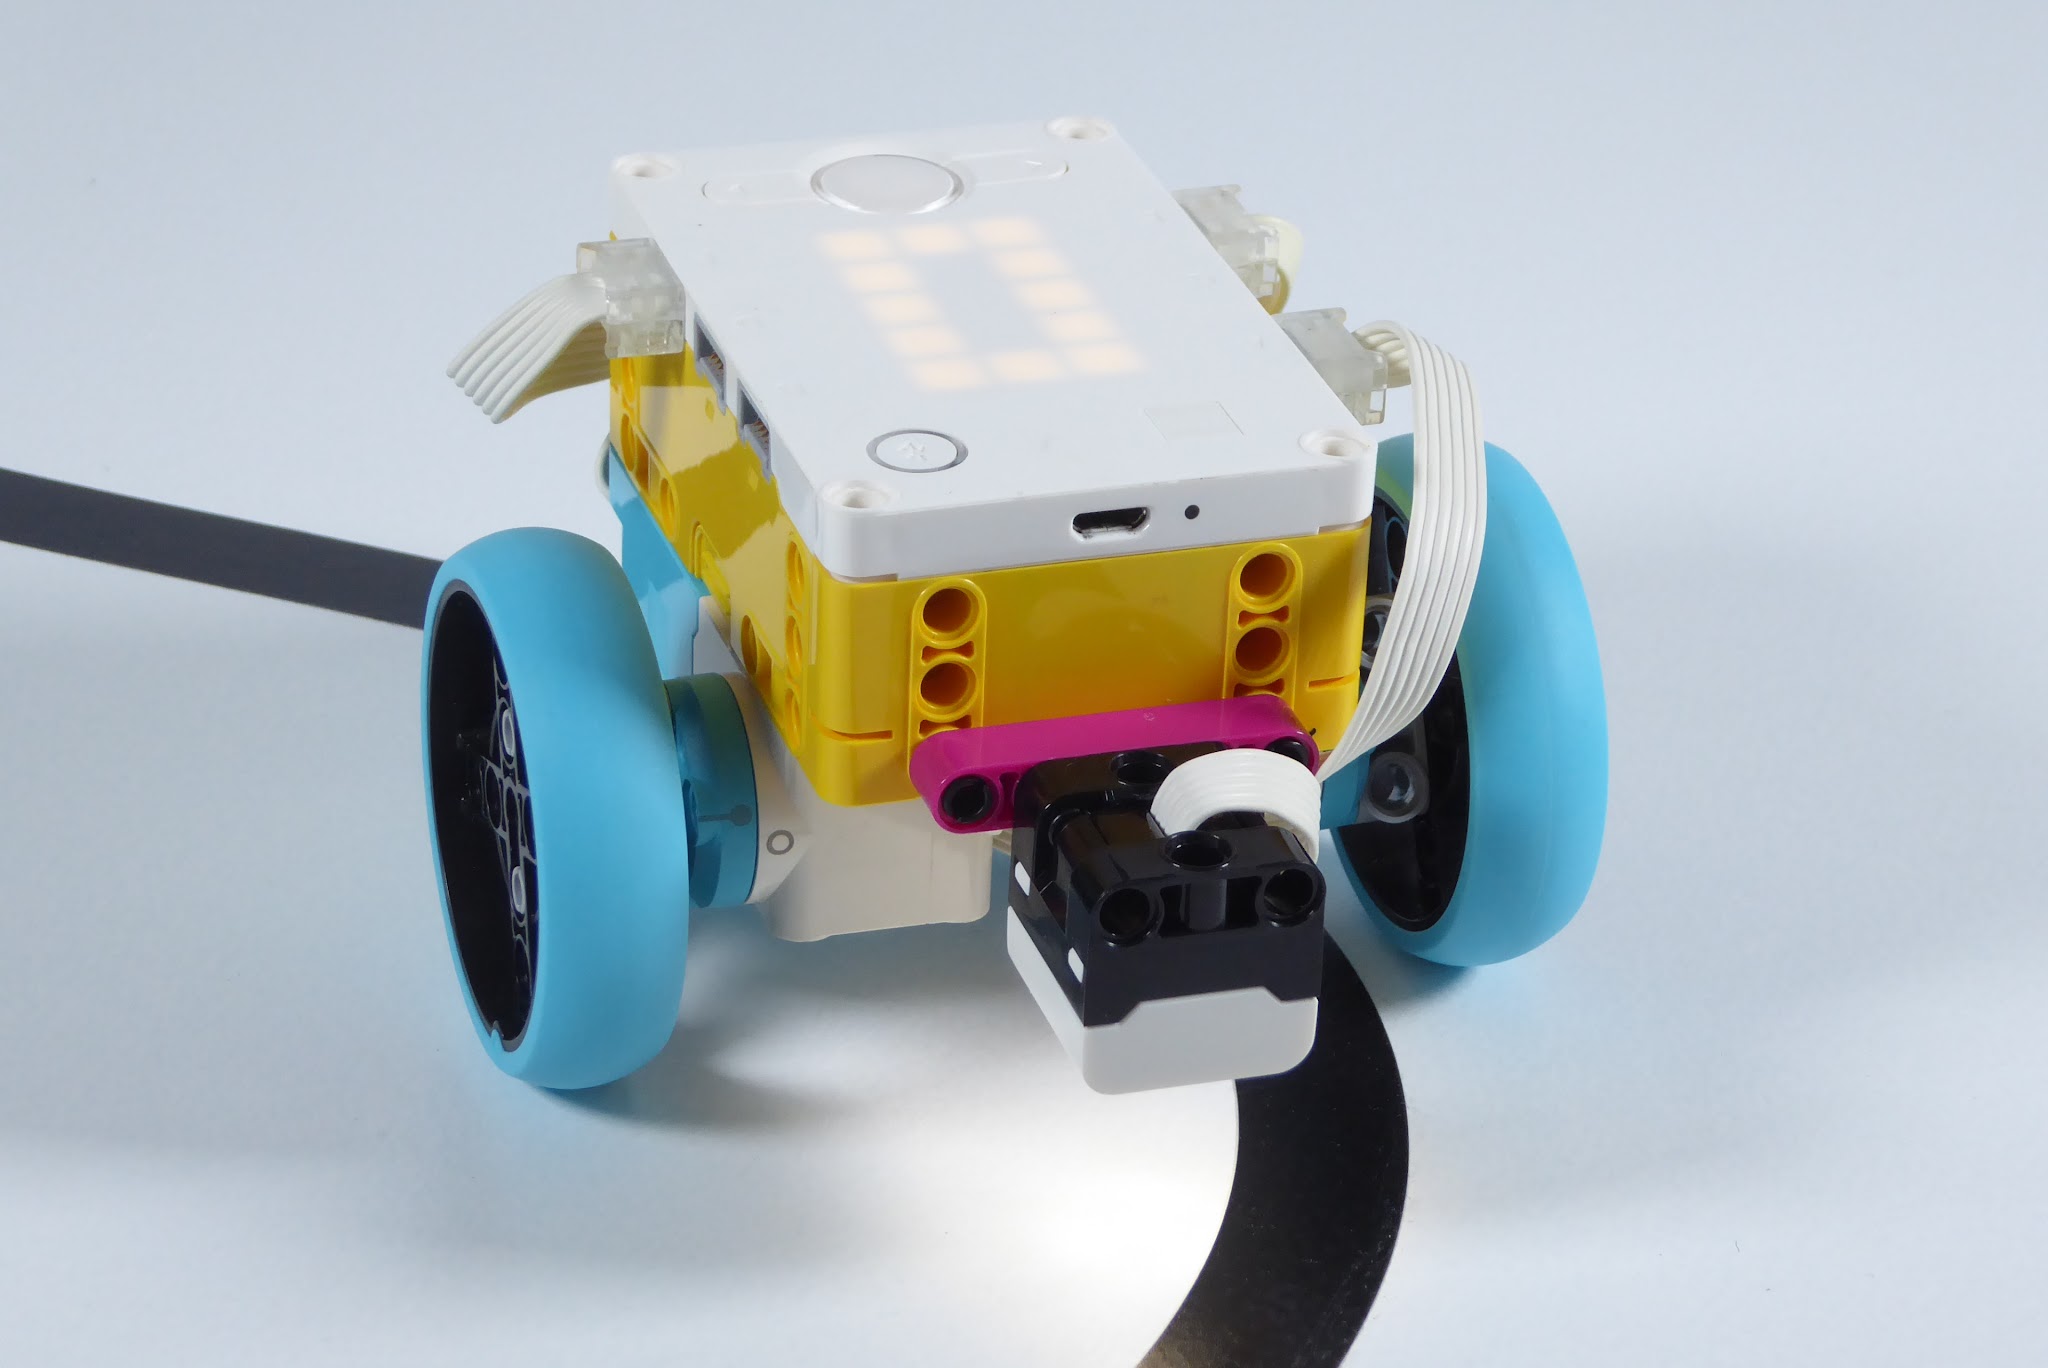
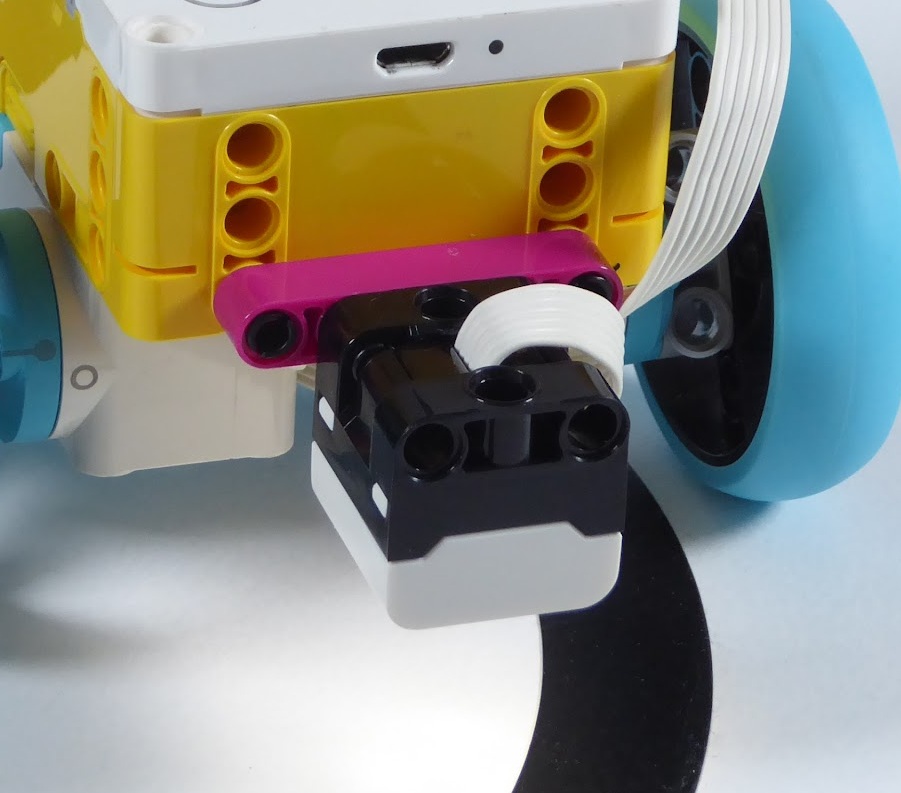
Antes de ejecutar el programa, mueve el robot manualmente entre la línea y el fondo claro. Comprueba que la lectura del sensor cambia. En las capturas del material, los motores de movimiento están conectados a C y D y el Sensor de color al puerto B.
Reflejo = intensidad de luz reflejada. El porcentaje indica cuánta luz devuelve la superficie al Sensor de color. Es una lectura distinta de la detección de un color como negro o blanco.
Reconoce los bloques en SPIKE en español
IMPORTANTE — TERMINOLOGÍA DE SPIKE. Trabajamos con LEGO Education SPIKE 3.6.1 en Español (México). Los nombres pueden variar entre versiones y regiones; usamos los del laboratorio y aclaramos su equivalente técnico cuando es necesario.
Las referencias corresponden a la aplicación real LEGO Education SPIKE 3.6.1 en español. Identifica primero la categoría del bloque y luego comprueba su puerto, valor y condición. Así podrás explicar y modificar el programa, además de reproducirlo.
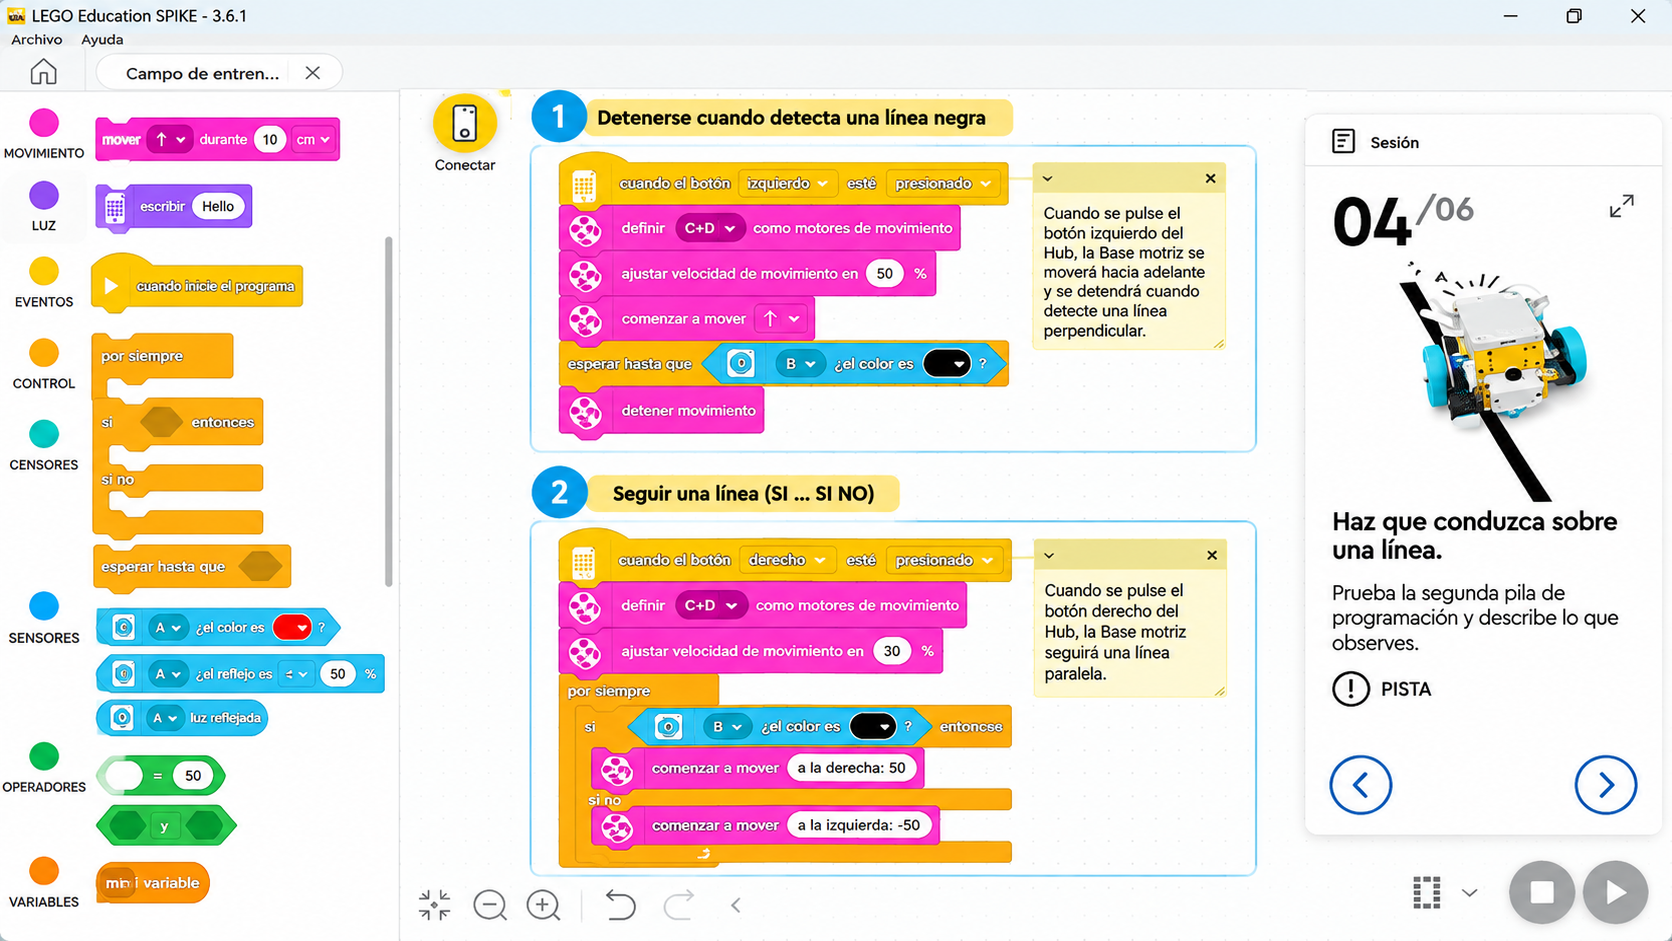
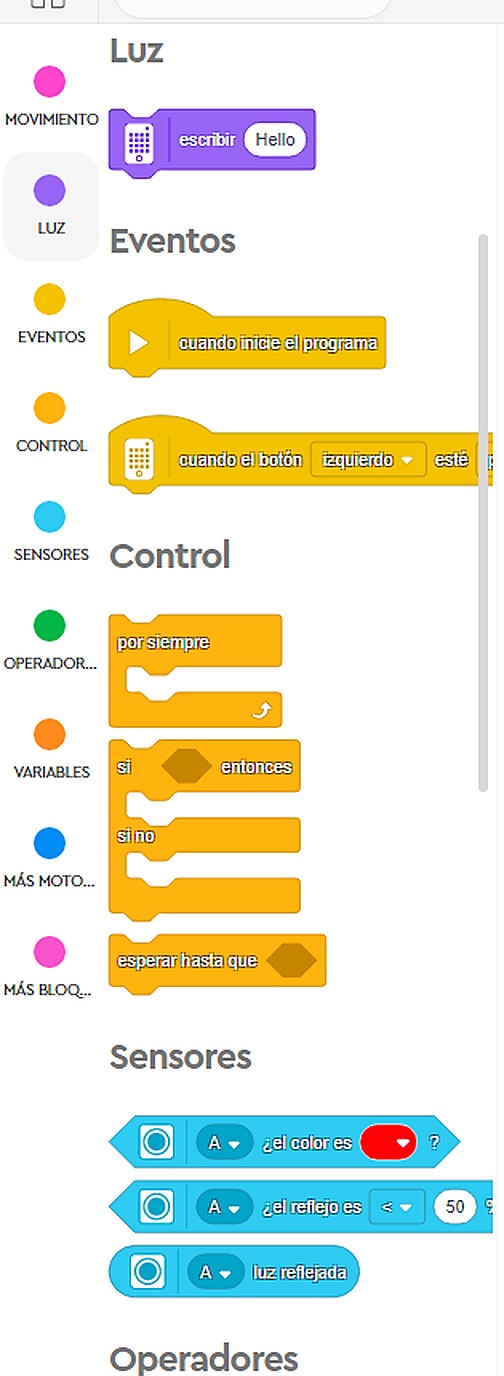
| Categoría | Función en la clase |
|---|---|
| Eventos | Iniciar una pila al presionar el botón correspondiente. |
| Movimiento | Definir motores, velocidad y dirección; detener la Base motriz. |
| Control | Esperar una condición, repetir y escoger entre dos respuestas. |
| Sensores | Consultar el color o la intensidad de luz reflejada. |
Primera práctica: detenerse ante una línea negra
Al presionar el botón izquierdo del Hub, la primera pila define C+D como motores de movimiento, ajusta la velocidad al 50 % y comienza a avanzar. El bloque «esperar hasta que» mantiene la secuencia esperando a que el Sensor B detecte negro. Cuando la condición se cumple, se ejecuta «detener movimiento».
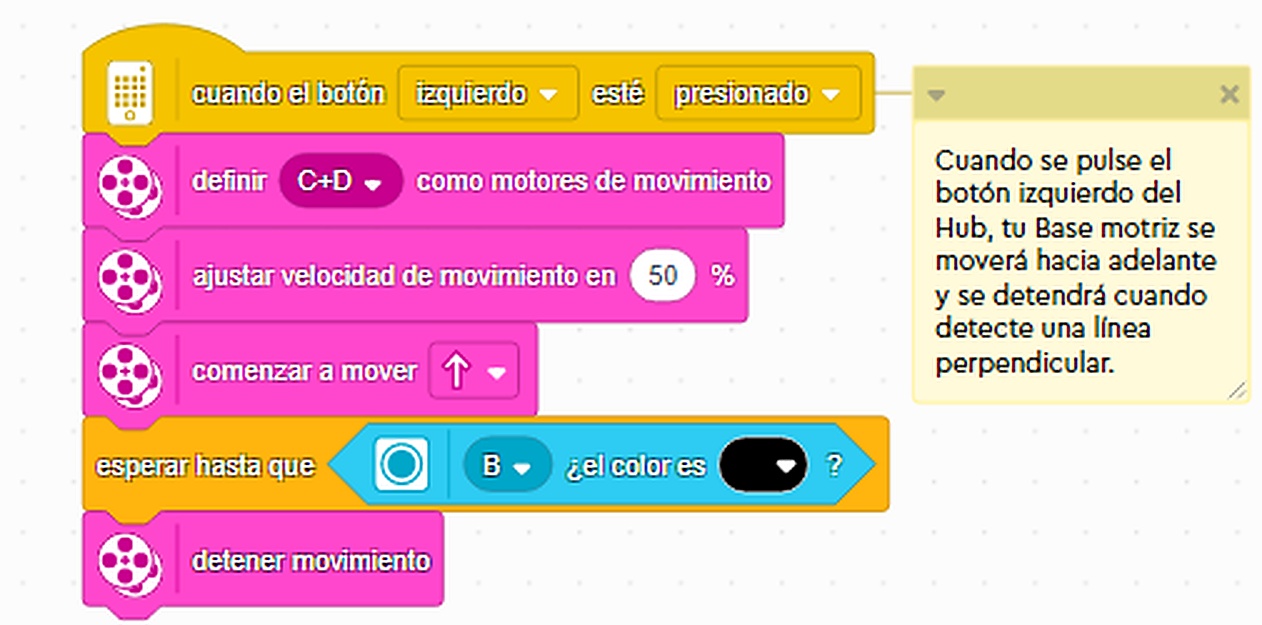
Esperar una condición no detiene por sí mismo los motores que ya están en marcha. Por eso el bloque de detener movimiento se coloca después. Al comparar distintas velocidades puedes observar si el robot se detiene sobre la línea o la sobrepasa.
Segunda práctica: seguir el borde de la línea
La segunda pila comienza con el botón derecho, utiliza los motores C+D y ajusta la velocidad al 30 %. Dentro de «por siempre», una decisión «si / si no» consulta continuamente el Sensor de color B. Si detecta negro, corrige a la derecha con valor 50; si no, corrige a la izquierda con valor −50.
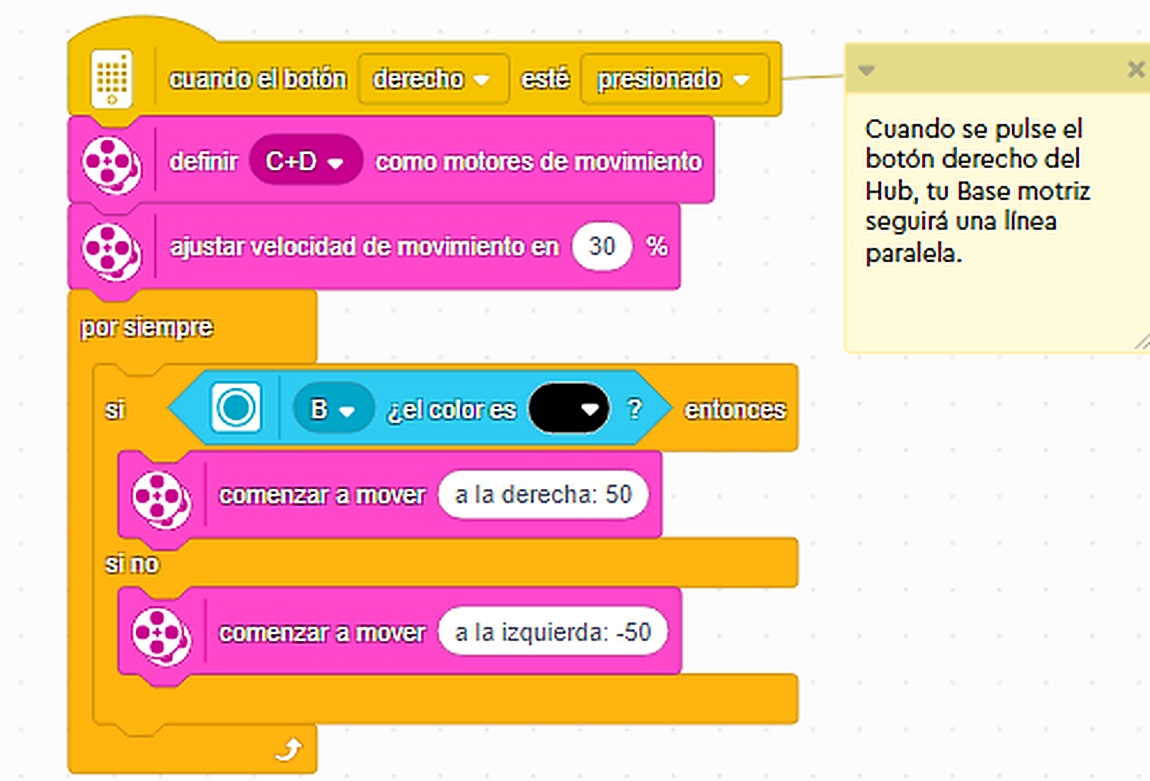
Estos valores corresponden a la dirección de la corrección, no al porcentaje de velocidad configurado al inicio. El resultado depende también del montaje, el sentido de los motores y el borde de la línea elegido.
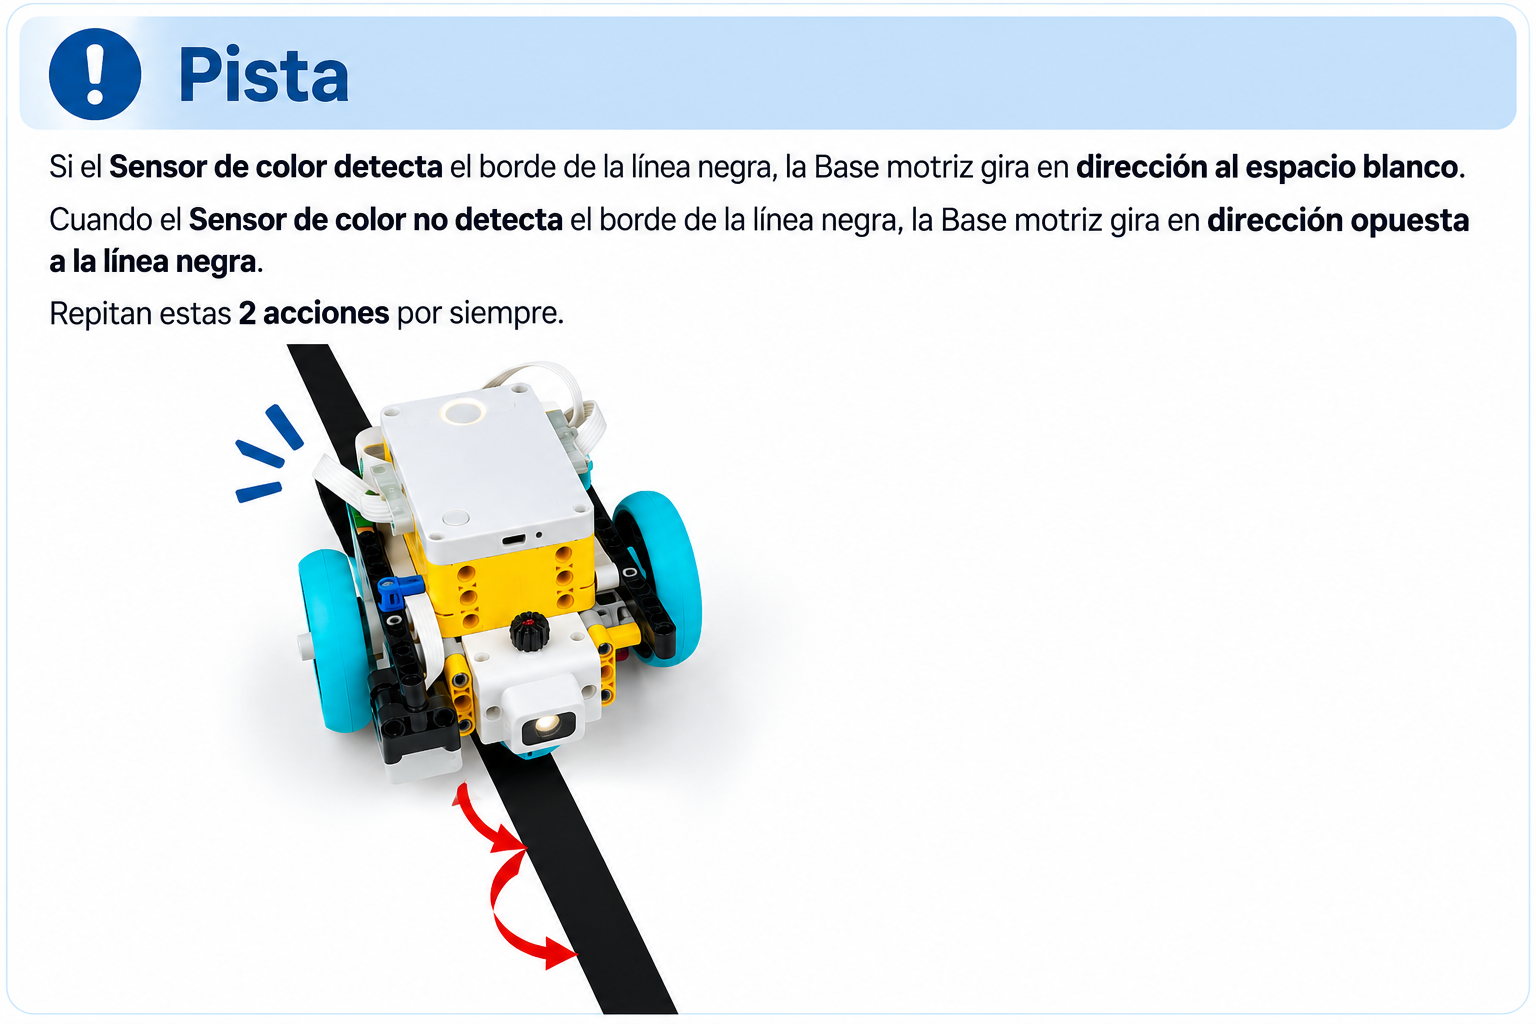
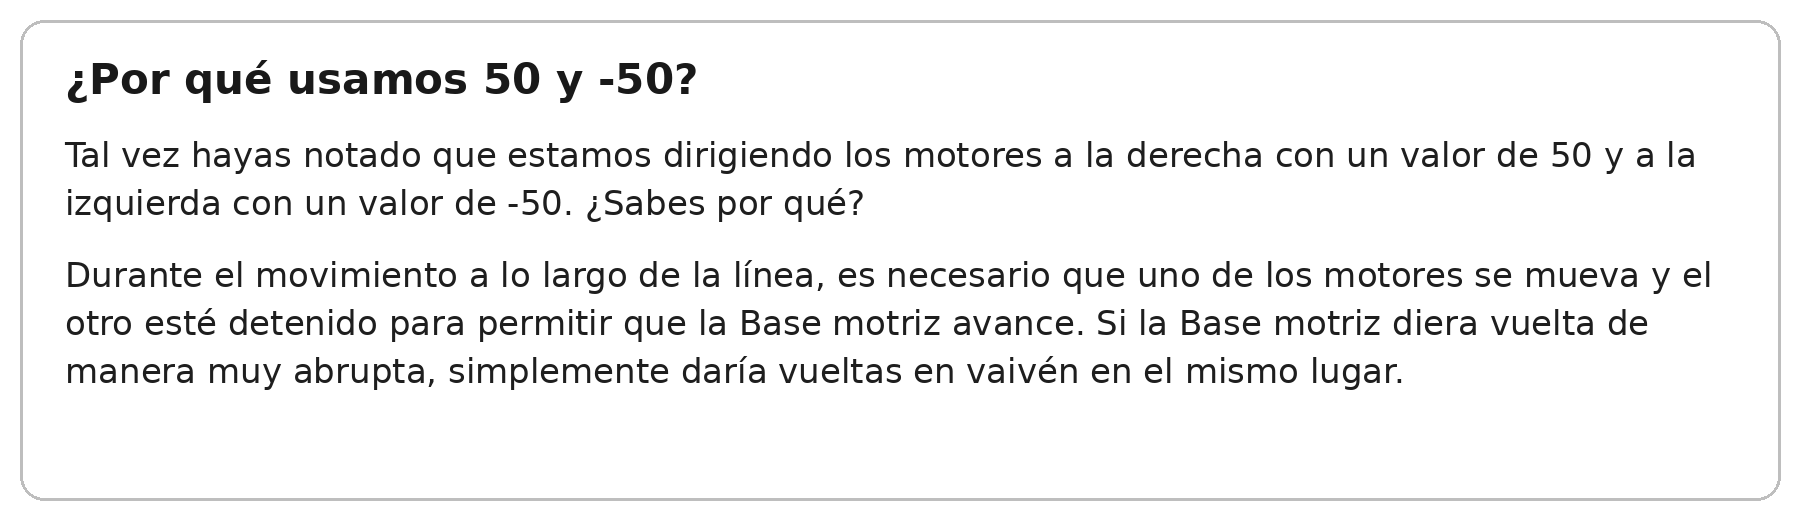
Un pequeño zigzag puede ser normal: el robot alterna correcciones alrededor del límite entre negro y claro. Si gira bruscamente o se queda oscilando en el mismo lugar, conviene revisar la dirección, la velocidad y el montaje.
Mejora del seguidor con luz reflejada
UMBRAL / VALOR LÍMITE. En la comparación «reflejo < 50 %», el valor 50 % es el umbral que permite al programa decidir qué acción realizar.
El Sensor de color también mide un porcentaje de luz reflejada. La referencia de optimización compara esa lectura con un umbral del 50 % y usa correcciones de 30 y −30. Este umbral es un punto de partida: la superficie, la altura del sensor y la iluminación influyen en las lecturas.
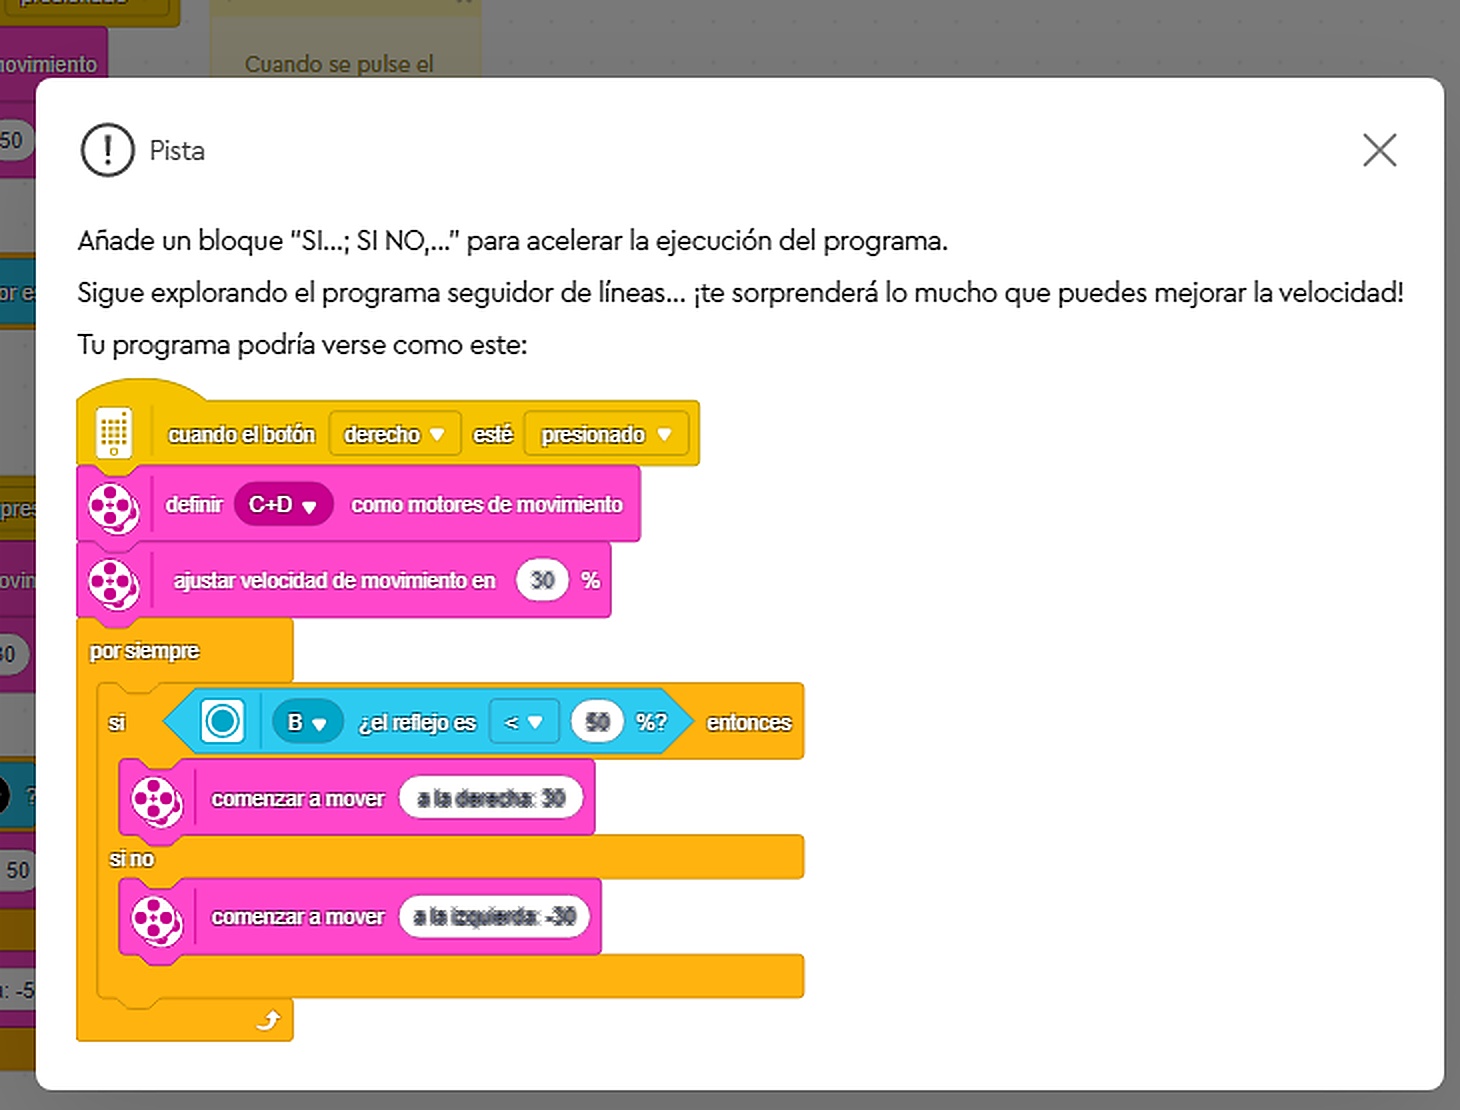
Para saber qué cambio ayuda, modifica una sola variable por intento. Compara la estabilidad, el tiempo del recorrido y las veces que pierde la línea. Una mejora debe sostenerse al repetir el recorrido desde el mismo punto de partida.
Velocidad, potencia y dirección: usa el nombre que muestre el bloque. Velocidad y potencia afectan al motor, pero no representan exactamente el mismo control ni necesariamente el mismo bloque. En estas capturas se configura la velocidad; los valores 50/−50 o 30/−30 corresponden a la dirección de la corrección, no a potencia ni a grados de giro del robot.
Del sensor a una decisión autónoma
La clase permite observar el ciclo Percibir → Procesar → Actuar: el sensor recoge información, el programa decide y los motores cambian el movimiento. La construcción, la comparación de porcentajes y el registro de resultados conectan robótica, ingeniería y matemáticas.
Continúa la clase en AULA INGNOVAR
En el espacio para estudiantes encontrarás la secuencia completa, las tablas para registrar pruebas, la rutina de depuración, el reto final y las preguntas de reflexión. Utiliza también la guía de programación como consulta durante la práctica.
Fuente principal: Material didáctico de la Clase 6, IngNovaR. Referencia: Actividad oficial LEGO Education: Reaccionando ante líneas. Fotografías de referencia atribuidas en el material a LEGO Education Community y capturas de SPIKE 3.6.1 proporcionadas por el docente. LEGO®, LEGO Education y SPIKE™ son marcas de sus respectivos titulares. Este material complementario no implica patrocinio, asociación ni respaldo oficial de LEGO hacia IngNovaR.
Pingback: LEGO SPIKE Prime: Clase 7 — Detecta, gira y entrega – INGNOVAR