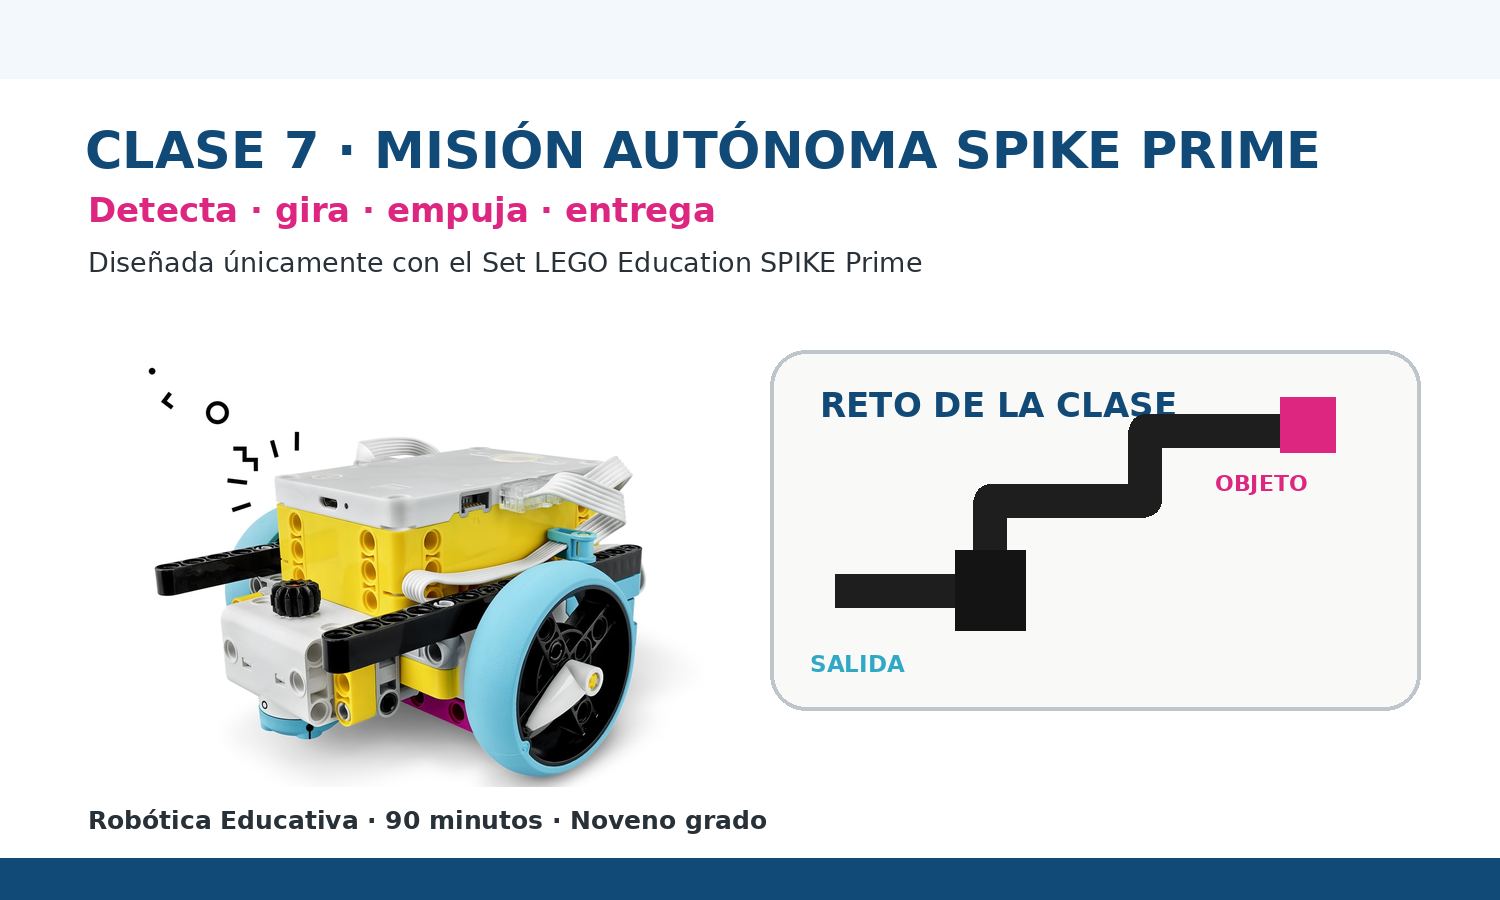
En la Clase 7 de LEGO SPIKE Prime: Detecta, gira y entrega, combinamos movimiento, detección de líneas y manipulación de objetos para resolver una misión autónoma. El reto consiste en programar una Base motriz que encuentre una referencia negra, cambie de dirección y empuje un objeto hasta una zona de entrega.
¿Qué aprenderás en la clase 7?
- Descomponer una misión en pasos antes de programar.
- Usar el Sensor de color para detectar una línea negra.
- Calibrar un giro y controlar las distancias de avance.
- Empujar un objeto LEGO hacia una zona de entrega.
- Comparar pruebas y mejorar una variable a la vez.
Una secuencia para aprender haciendo
Seguimos la metodología Observar · Identificar · Comprender · Construir · Programar · Probar · Medir · Mejorar. Recuperamos el movimiento preciso de la clase 4, la interacción con objetos de la clase 5 y la detección de líneas de la clase 6.

Prepara la Base motriz
Utiliza dos motores como propulsión y conserva el Sensor de color orientado hacia el suelo. El Hub debe estar firme, las ruedas libres y los cables fuera del recorrido. Una viga o estructura frontal estable basta para empujar el objeto.

Comprueba los puertos de conexión y la lectura del sensor antes de iniciar. Para preparar la pista utiliza una superficie clara, cinta negra y una regla.
El reto: Detecta, gira y entrega
- Parte desde una posición marcada.
- Avanza hasta detectar la línea negra transversal.
- Detente y gira aproximadamente 90°.
- Avanza hacia el objeto LEGO colocado en la nueva dirección.
- Empuja el objeto hasta la zona de entrega.
- Detén los motores sin intervención manual durante la misión.
Diseña una pista sencilla y medible
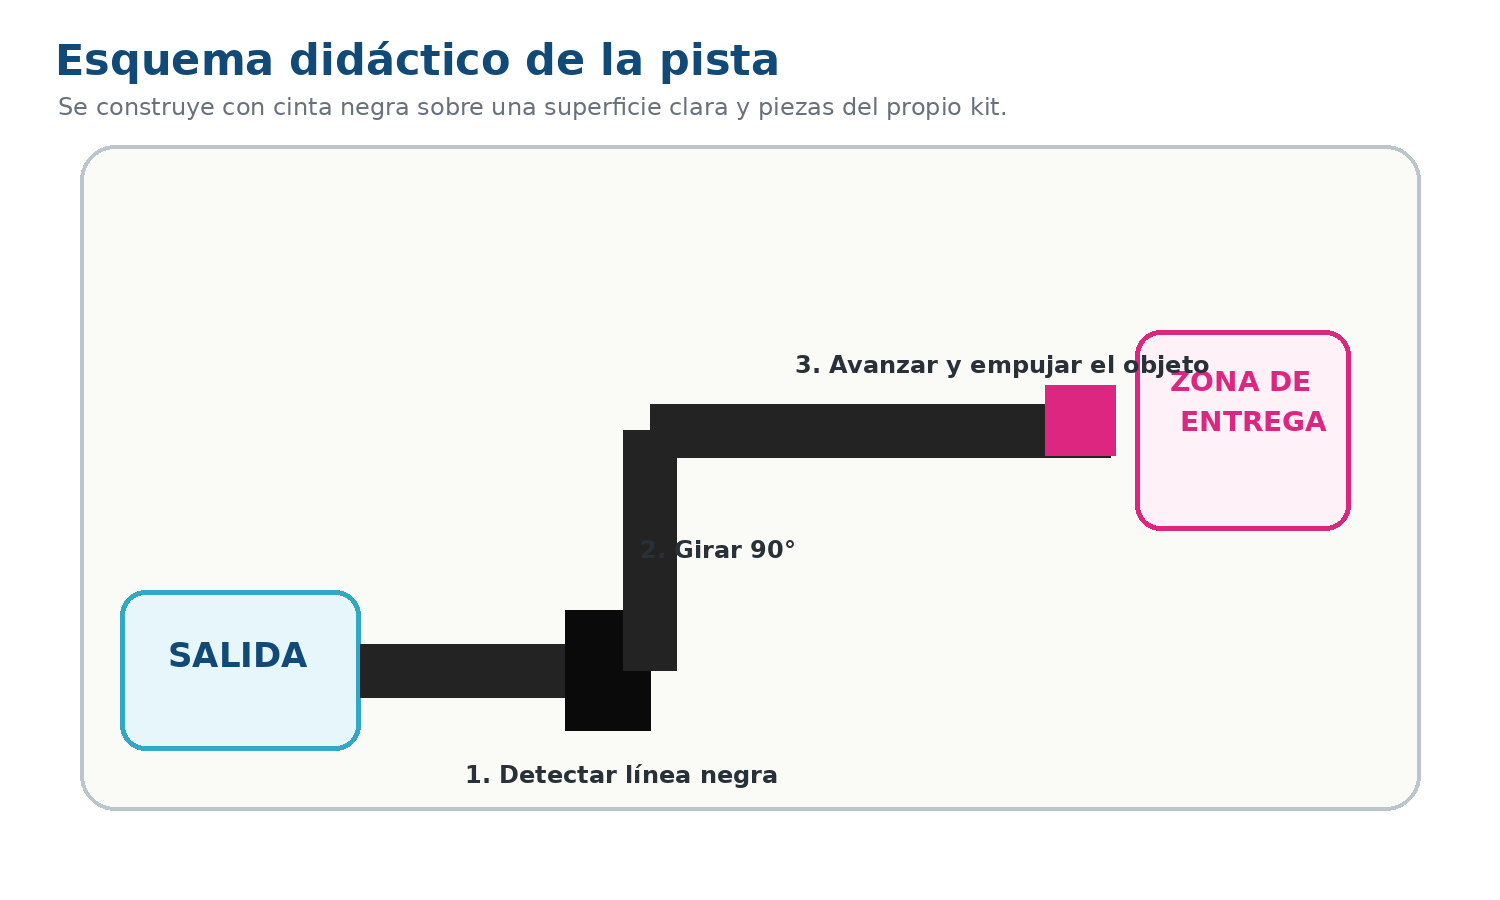
| Elemento | Medida inicial sugerida |
|---|---|
| Salida hasta la línea negra | 40–60 cm |
| Ancho de la línea | 4–6 cm |
| Giro del robot | Aproximadamente 90° |
| Recorrido después del giro hasta el objeto | 30–50 cm |
| Distancia de empuje | 15–25 cm |
Son referencias ajustables al espacio disponible. Marca la posición inicial de las ruedas y repítela en cada intento para comparar resultados.
Programa la misión paso a paso
IMPORTANTE — TERMINOLOGÍA DE SPIKE. Trabajamos con LEGO Education SPIKE 3.6.1 en Español (México). Los nombres pueden variar entre versiones y regiones; usamos los del laboratorio y aclaramos su equivalente técnico cuando es necesario.
Primero asigna los motores de movimiento según sus puertos reales. La captura utiliza C+D; comprueba que coincidan con tu montaje. Empieza con una velocidad moderada, alrededor del 35–45 %.
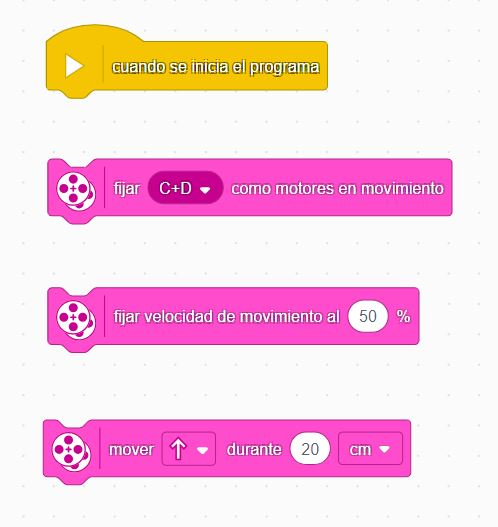
La captura muestra un ejemplo de velocidad al 50 % y un avance de 20 cm; estos valores ilustran los bloques y deben ajustarse a la misión. Inicia el movimiento, espera hasta que el Sensor de color detecte negro y añade después el bloque para detener el movimiento.
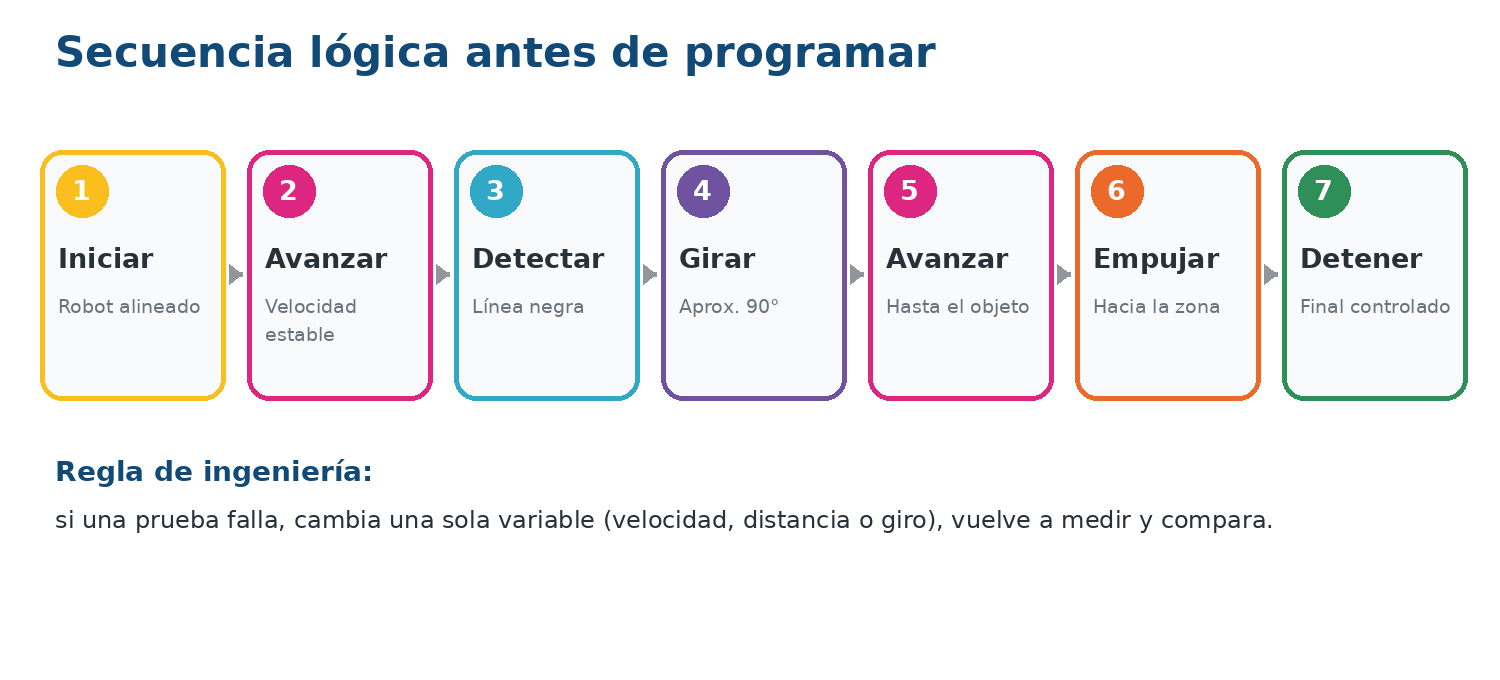
Tras el giro, añade la aproximación al objeto, el empuje por distancia controlada y la detención final. Antes de ejecutar, identifica qué parte mueve el robot, cuál lee el sensor y cuál termina la misión.
Prueba, mide y mejora
Registra la velocidad, la detección de la línea, la precisión del giro, la entrega y el tiempo de cada intento. Cambia una sola variable por prueba: velocidad, giro o distancia.
- Si no detecta la línea, revisa la orientación y altura del sensor y prueba una velocidad menor.
- Si gira demasiado o muy poco, ajusta el giro.
- Si llega desalineado, revisa la salida, el giro y las ruedas.
- Si empuja más allá de la zona, reduce la distancia final.
Completar el recorrido tres veces desde el mismo punto es una primera evidencia de estabilidad. El objetivo es explicar por qué funciona y qué cambio mejora el resultado.
SIGUIENTE NIVEL
Hasta ahora hemos calibrado los giros mediante pruebas. En las próximas clases aprenderemos a utilizar la Orientación del Hub y el Ángulo de Guiñada para controlar giros de forma más precisa y repetible.
Continúa en AULA INGNOVAR
Los estudiantes matriculados disponen del material completo, la hoja de trabajo y las actividades de la clase en el espacio exclusivo del Aula.
Docente: Ing. Reynaldo R Castillo Martínez
INGNOVAR — Ingeniería · Tecnología · Innovación
Fuente: Material didáctico de la Clase 7, INGNOVAR. Fotografías y capturas de referencia incluidas en el documento; esquemas didácticos de la misión. Adaptación que recupera habilidades de las actividades de LEGO Education «¡A conducir!», «Jugando con objetos» y «Reaccionando ante líneas». LEGO y SPIKE son marcas de sus respectivos titulares.